
阀口袋自动上袋机器人系统设计研究
2021-04-30 08:26:44陈燕明李雪梅董龙刚朱召阳
机械设计与制造
2021年4期
陈燕明,李雪梅,董龙刚,朱召阳
(桂林电子科技大学机电工程学院,广西 桂林 541004)
1 引言
近年来,我国粉体工业发展势头迅猛,尤其是超细粉体具有众多优异性能,使得粉体的应用领域不断扩大[1-2],这对粉体包装技术也提出了更高的要求。粉体包装中常选用阀口袋[3]作为包装用袋。阀口袋有糊合阀口袋和缝合阀口袋之分[3-4]。目前,在粉体包装中,缝合阀口袋包装在水泥、矿粉等粉体的包装中被普遍使用,其半自动化包装线已经获得了较广泛地应用,可自动完成粉料的充填、计量、码垛等,但在阀口袋的上袋环节却尚未实现自动化[5],如图1 所示。因上袋时需要将叠压成扁平状态的软质阀口袋的阀口张开,再准确套至充填机的出料管上,现有自动上袋装置[6-7]多采用传统的机械结构设计来实现,柔性差且故障率较高,难以广泛地应用。人工上袋不仅劳动强度大、效率低,而且现场装袋工人不可避免地暴露在现场的粉尘中,遭受粉尘污染危害[8],上袋作业场所已成国家安监局职业健康执法监控重点范围[9]。
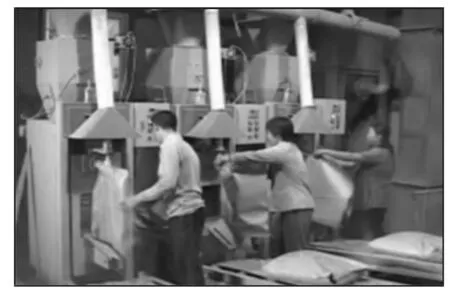
图1 阀口袋人工上袋作业Fig.1 Manual Bagging Operation of Valved Sack
与此同时,机器人技术也越来越多地应用到包装问题的解决中来[10]。在粉体包装过程中,将成熟的商品化工业机器人和机器视觉系统集成到上袋系统中来,由视觉引导带有上袋末端执行器的工业机器人完成阀口袋的定位、拾取、夹紧、开袋、套袋等一系列上袋工序,从而较大幅度地简化系统机械结构并提高系统柔性,已成为实现阀口袋自动上袋的可行解决方案之一。……
登录APP查看全文
猜你喜欢
工业设计(2022年8期)2022-09-09 07:43:20
军民两用技术与产品(2021年10期)2021-03-16 06:05:30
北京测绘(2020年12期)2020-12-29 01:33:58
现代装饰(2020年7期)2020-07-27 01:27:42
流行色(2020年1期)2020-04-28 11:16:38
装备制造技术(2019年12期)2019-12-25 03:06:46
中国洗涤用品工业(2019年4期)2019-05-11 09:27:34
艺术启蒙(2018年7期)2018-08-23 09:14:18
家庭影院技术(2017年9期)2017-09-26 03:41:45
海峡姐妹(2017年7期)2017-07-31 19:08:17
