开关磁阻电机换相的研究
2021-06-28 08:50:56孙鑫
电子测试
2021年1期
关键词:信号
孙鑫
(卧龙电气驱动集团股份有限公司,浙江绍兴,312300)
0 引言
开关磁阻电机及其控制系统(以下简称SRM/SRD),其具有结构坚固、控制性能优、起动力矩大、调速范围宽及在整个调速范围内效率高等优点[1][2][3],适合电动自行车实际工况,深入开展了SRM/SRD在电动自行车应用,SRM采用4相32/24外转子,带位置传感器。导通角和关闭角是SRD重要控制参数,当功率电路采用H型控制拓扑结构,换相成了SRD控制的关键。换相涉及了三个问题,其一,如何确定换相顺序;其二,位置传感器误差如何消除;其三,减短负扭矩续流时间。本文就这三个问题一一进行详细分析。
1 换相顺序确定
功率电路采用H型控制拓扑结构,如图1所示。正常运行的换相顺序:BA->AD->DC->CB->BA或者AB->BC->CD->DA->AB。笔者查询大量书籍、期刊及论文等资料,都没有获得换相顺序确定方法,笔者在实践过程中总结了一套确定换相顺序方法,总结如下:
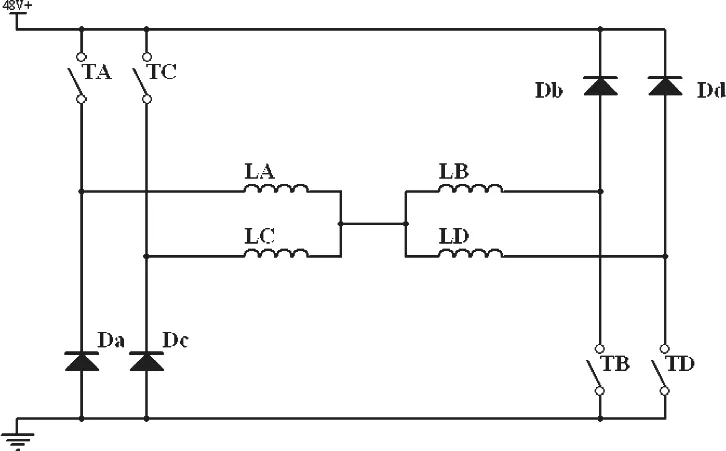
图1 H型拓扑结构
首先,检查下电机A、B、C、D四相顺序,方法是:中心线接48V电源负端,使用ABCD四相线分别去接48V电源正端,如果是电机是按照一个方向运转,表明,A、B、C、D四相线的顺序是正确的,否则还需要确定四相线的顺序。其次,四相线与控制器相分离,但是位置传感器信号线需要接到控制器中,位置信号接上示波器进行监测,通电后,旋转SRM,得到了位置信号的波形,在本案例中获取的数字信号是11->01->00->10->11(1:高电平,0:低电平,可以组成数组下标0~3)。定义A、B、C、D四相分别对应CPU的PA4~PA7的IO口,如果PA4~PA7的IO口为高电平,则表示对应相是通电的,AB通电代码为0x30,AD、DC、CB通电代码分别为 0x90、0xc0、0x60。对应 BA(AB)可能是……
登录APP查看全文
猜你喜欢
鸭绿江(2021年35期)2021-04-19 12:24:18
考试与评价·高一版(2020年6期)2020-11-02 02:45:24
妈妈宝宝(2019年10期)2019-10-26 02:45:34
中国生殖健康(2019年3期)2019-02-01 06:12:26
铁道通信信号(2018年11期)2019-01-19 01:15:08
电子制作(2018年11期)2018-08-04 03:25:42
铁道通信信号(2018年2期)2018-04-18 12:18:10
铁道通信信号(2016年11期)2016-06-01 12:11:32
凿岩机械气动工具(2016年3期)2016-03-01 04:00:25
中国病理生理杂志(2015年8期)2015-12-21 12:38:06