合成孔径光场成像抗混叠渲染研究
2021-07-09 17:19:42杨凯
现代计算机
2021年14期
关键词:模型
杨凯
(四川大学计算机学院,成都 610065)
0 引言
近年来,虽然微型相机(如智能手机相机)越来越受到人们的喜爱,但是对于专业摄影师而言,依然青睐于数码单反相机生成的美学照片。由于采用了大光圈镜头和大型图像传感器,数码单反相机能拍摄出浅景深和高信噪比的照片。然而大光圈数码单反相机在价格昂贵制造工艺难度高,可以通过合成孔径光场成像[1],利用相机阵列来模拟大光圈光学设备拍摄图像。随着硬件设备的发展,光场成像作为计算机视觉的一个重要分支,近年来也越来越受到研究人员的关注。早在1936 年,Gershun 等人[2]就提出“光场”(Light Field)这一概念,表征光线在现实空间中的性质。到1991 年,E.Adelson 和J.Bergen[3]提出全光函数这一概念,用一个7 维函数p(x,y,z,θ,φ,λ,t)来表示空间中的几何光线分布,其中,x,y,z表示光线的三维空间中的坐标,θ,φ表示光线的传播方向,λ表示光的波长,t表示时间。该七维函数可以表示任意时间任意光线的传播特性,但是难以捕获。1996 年,Levoy[4]和Gortler[5]等人提出双平面模型,如图1 所示,来简化七维全光函数,用于记录光线在空间中的角度信息和位置信息,u,v表示相机平面,s,t表示成像平面。
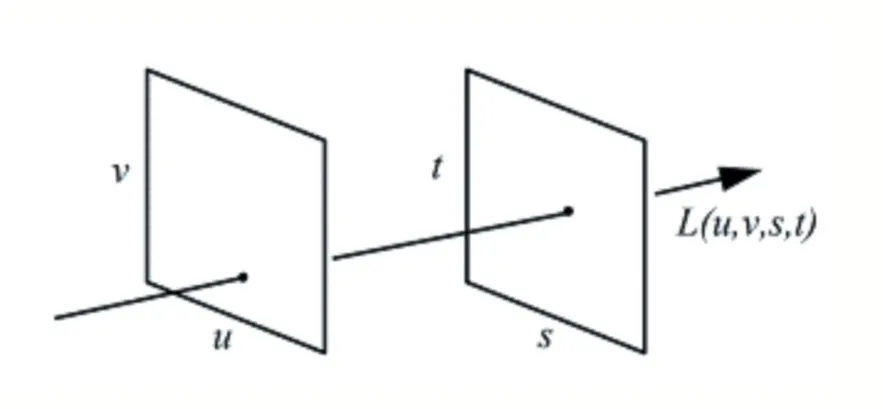
图1 双平面模型
在此模型的基础上,斯坦福大学研究人员设计了光场显微镜[6-7]、微透镜光场相机[8-9]、光场相机阵列[10-11];Ng 设计研发出第一款商用级光场相机Lytro[12],即Plenoptic1.0,利用傅立叶变换实现在频域中快速重聚焦,能够实现先拍照后聚焦。但是考虑到角度分辨率和空间分辨率的折中,光场相机的分辨率往往不高,一般采用超分辨技术处理最后的重聚焦图片,例如在Lytro 相机中,CCD 的像素为11M,但实际有效分辨率只有0.7M,但最后得到的图片分辨率为3M 左右[13]。……
登录APP查看全文
猜你喜欢
童话王国·奇妙逻辑推理(2024年5期)2024-06-19 16:03:38
网络安全与数据管理(2022年1期)2022-08-29 03:15:20
导航定位学报(2022年4期)2022-08-15 08:27:00
新世纪智能(数学备考)(2021年9期)2021-11-24 01:14:36
成都医学院学报(2021年2期)2021-07-19 08:35:14
新世纪智能(数学备考)(2020年9期)2021-01-04 00:25:14
数学物理学报(2020年2期)2020-06-02 11:29:24
光学精密工程(2016年6期)2016-11-07 09:07:19
核科学与工程(2015年4期)2015-09-26 11:59:03
中学数学杂志(初中版)(2006年1期)2006-12-29 00:00:00