
四自由度工业机械手结构设计
2021-07-13 02:52:12崔国礼李金泉
成组技术与生产现代化
2021年1期
关键词:设计
张 超,单 鑫,崔国礼,李金泉
(沈阳理工大学 机械工程学院, 辽宁 沈阳 110159)
随着时代的进步与发展,人们生活水平不断提高,机械手成为了当今社会发展的必然产物。机械手通过模仿人类手臂的动作,可以代替人类完成许多重复、单调的工作,解放人的双手[1]。同时,机械手具有适应于危险、复杂、恶劣环境中工作的特点,可广泛应用于一些高危、环境恶劣、噪声污染、工作空间狭小、搬运大质量物品的领域。工业机械手的研制涉及机械工程学、电子技术、控制工程技术、计算机技术、传感器技术、人工智能等多门学科[2],且机械手的设计比较复杂,造价昂贵,故机械手的普及推广较为困难,只是在高技术领域的应用较多。
现有机械手大多数为六自由度机械手,承载能力很大[3]。在流水线安装、质量较小物体搬运、物流分拣等领域,应用六自由度机械手的成本很高,功能浪费现象普遍存在。四自由度机械手在工业生产中的应用也很广泛,且功能完善,能满足大多数的运动要求,其设计相对简单。故本文拟设计一款在半径为180 mm的圆形工作范围内夹取工件质量不大于100 g的四自由度机械手,在保证安全性与功能性的前提下降低承载能力,简化机械手的结构,降低机械手的生产成本。
1 机械手整体结构
本文设计的机械手为多关节型四自由度工业机械手,是采用四杆机构[4]进行设计的。其整体结构如图1所示。
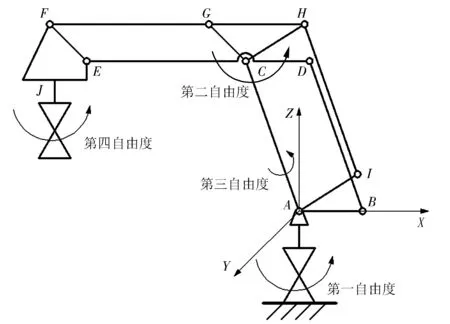
图1 四自由度工业机械手整体结构简图
该四自由度工业机械手的主体结构是符合平行吊装原理的连杆机构,它是一种四杆机构。……
登录APP查看全文
猜你喜欢
河北画报(2020年8期)2020-10-27 02:54:06
现代装饰(2020年7期)2020-07-27 01:27:42
流行色(2020年1期)2020-04-28 11:16:38
电子制作(2019年19期)2019-11-23 08:41:36
电子制作(2019年15期)2019-08-27 01:11:50
电子制作(2019年7期)2019-04-25 13:18:16
艺术启蒙(2018年7期)2018-08-23 09:14:18
海峡姐妹(2017年7期)2017-07-31 19:08:17
Coco薇(2017年5期)2017-06-05 08:53:16
商周刊(2017年26期)2017-04-25 08:13:04
