针对高速机动目标的分数阶滑模制导律
2021-08-05 02:29:41唐骁叶继坤
航空兵器
2021年2期
唐骁 叶继坤

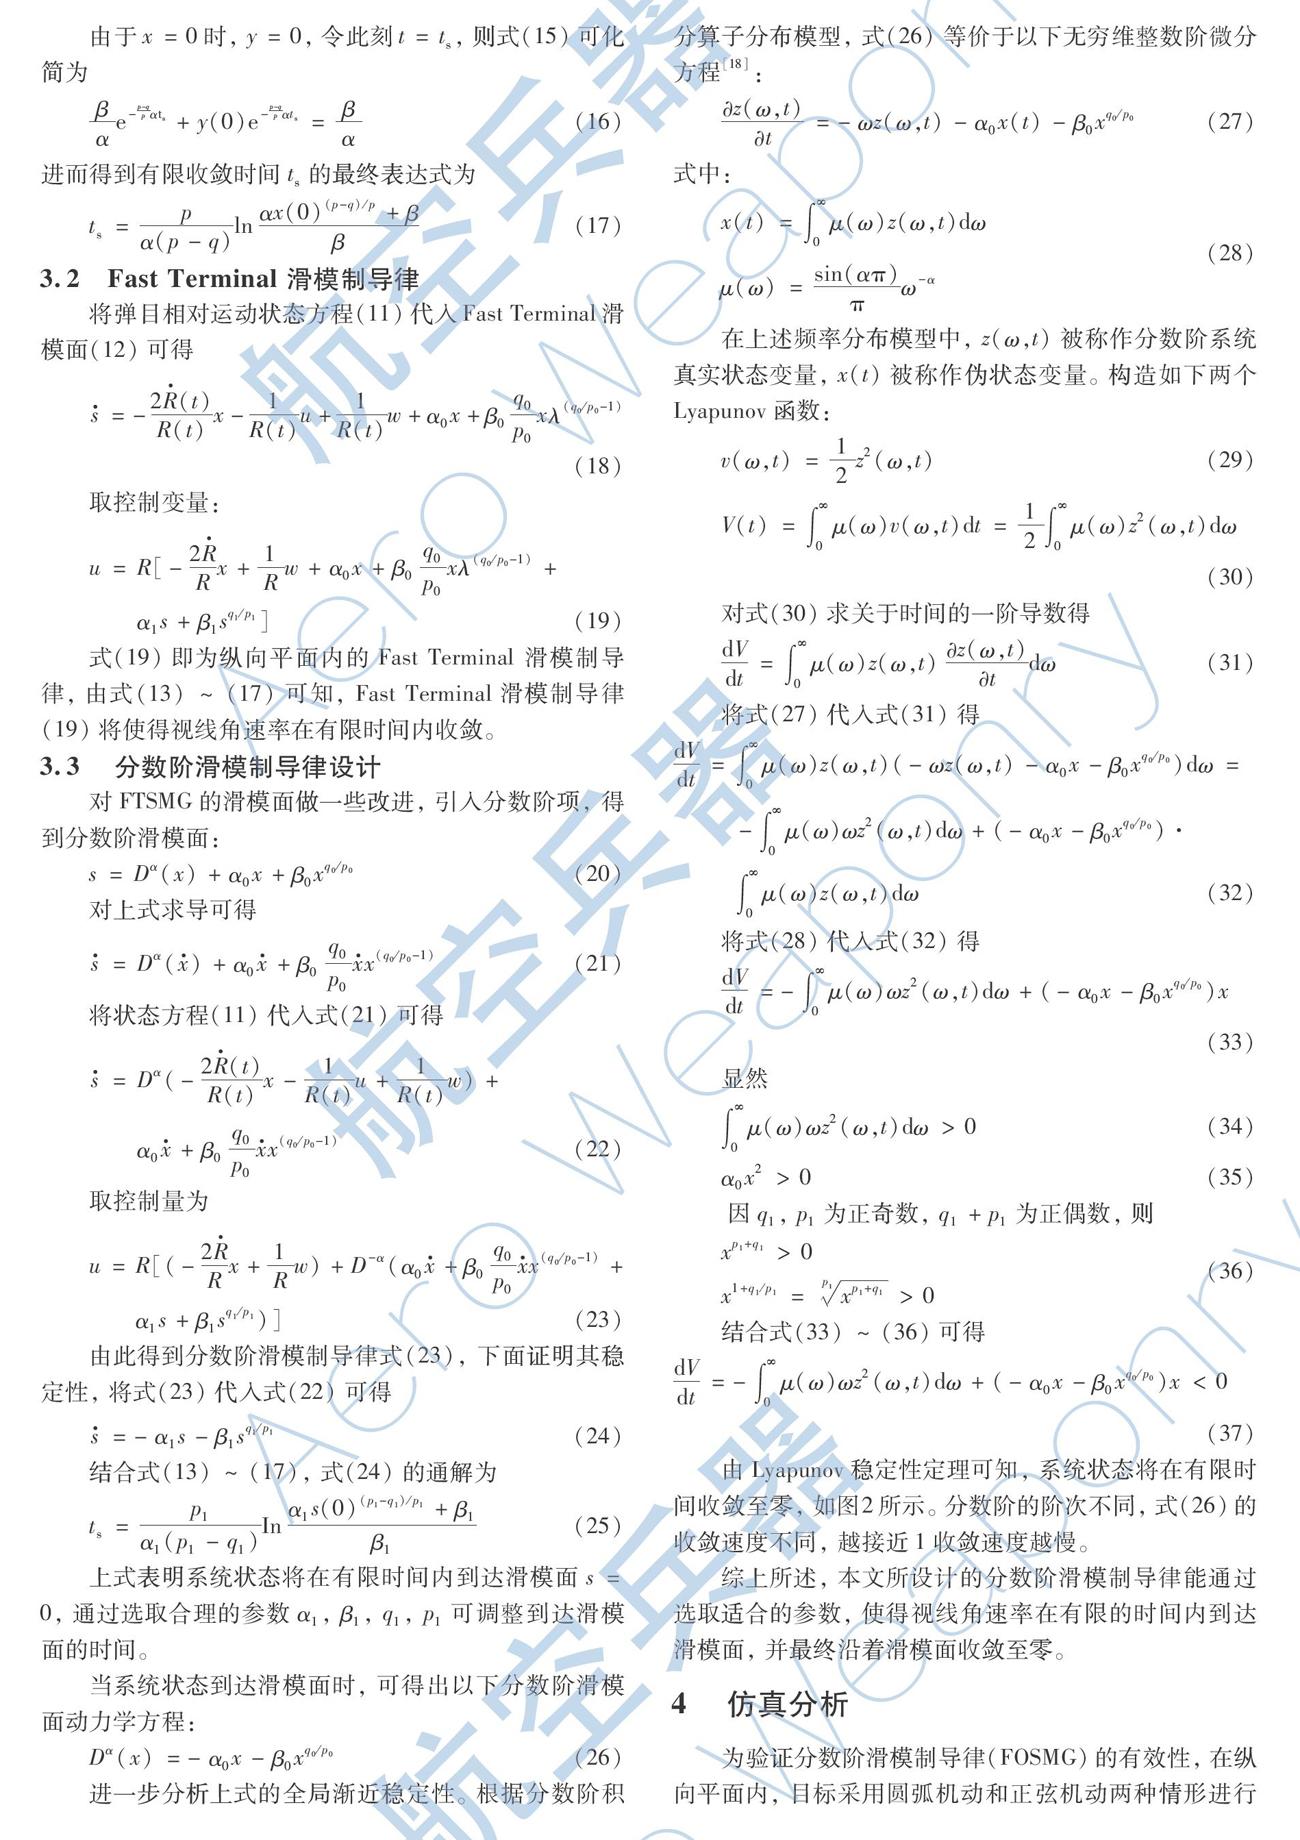
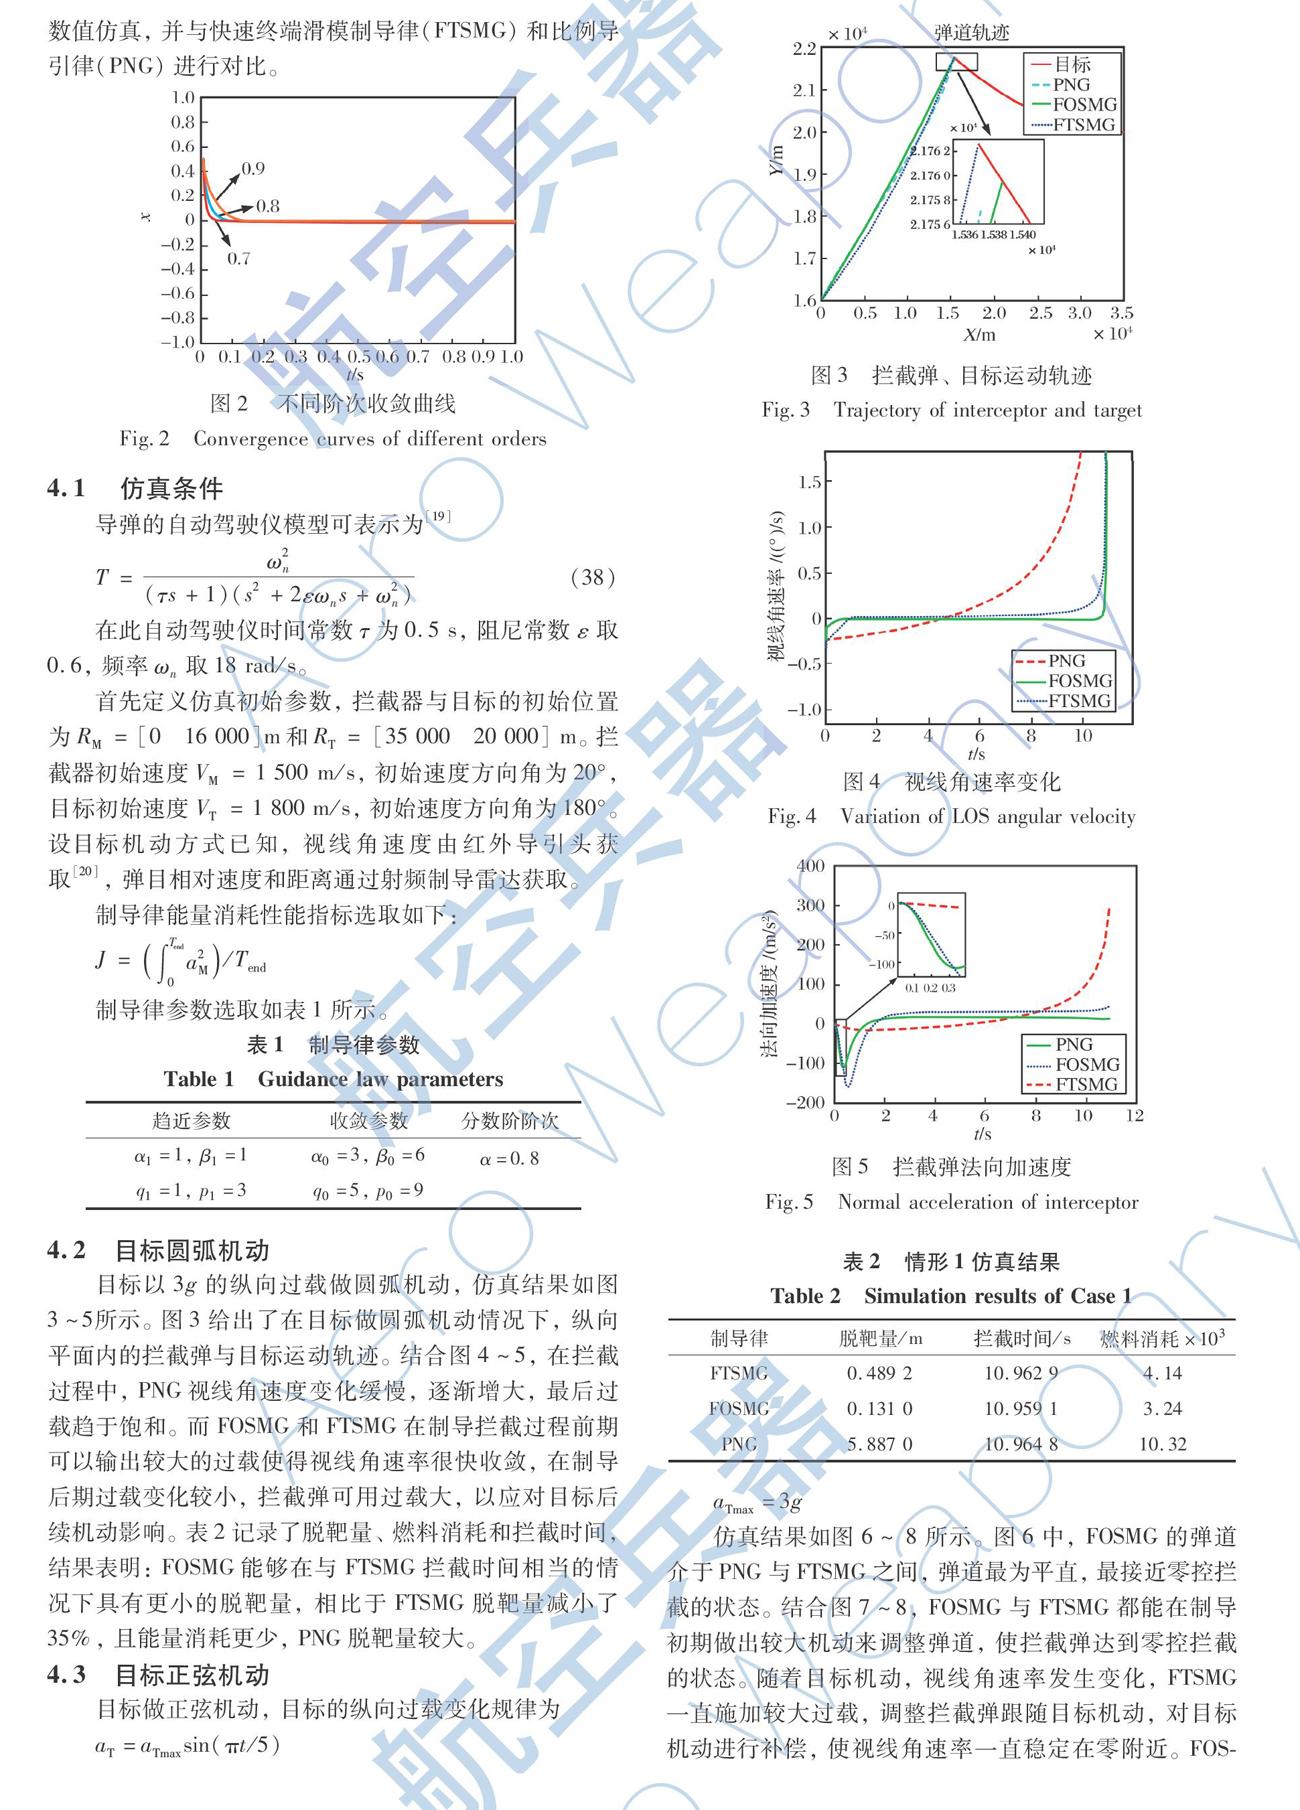
摘要:针对高速机动目标拦截问题,提出了一种基于分数阶滑模控制理论的制导律设计方案。首先借助Fast Terminal滑模面设计思路,在Fast Terminal滑模动态面中引入视线角速率的分数阶项,构建分数阶动态滑模超平面,然后,结合分数阶微积分理论,在分数阶动态滑模超平面的基础上推导出分数阶滑模制导律,利用无穷状态方法与Lyapunov稳定性理论证明了分数阶滑模制导律的稳定性。仿真结果表明,该制导律可使导弹视线角速率在2 s内收敛,平均过载较小,且具有更高的制导精度,终端脱靶量在0.5 m以内。
关键词: 制导律;分数阶滑模;无穷状态方法;有限时间收敛;高速机动目标;拦截
中图分类号:TJ765; V448 文献标识码: A 文章编号: 1673-5048(2021)02-0021-06
0 引 言
近年来,弹道导弹和临近空间高超声速飞行器等高速机动目标威胁不断涌现,其速度在马赫数5以上,无固定弹道,能长时间大范围持续机动,可对数千或上万公里外的军事目标实施全球打击,给传统的导弹拦截系统带来了严峻的挑战。学者采用了许多方法来研究针对高速机动目标拦截的导引律,主要有基于比例导引的制导律[1-3],比例导引律(PNG)因其形式简单,执行效率高而被广泛研究和应用,如果目标无机动,PN制导律具有不错的制导精度,但在有目标机动的情况下,其制导精度不高。文献[4]提出了一种基于预测控制的三维微分对策制导律,能在目标机动的情况下满足能量消耗和制导精度等性能指标,但计算过程复杂,需要信息较多。……
登录APP查看全文