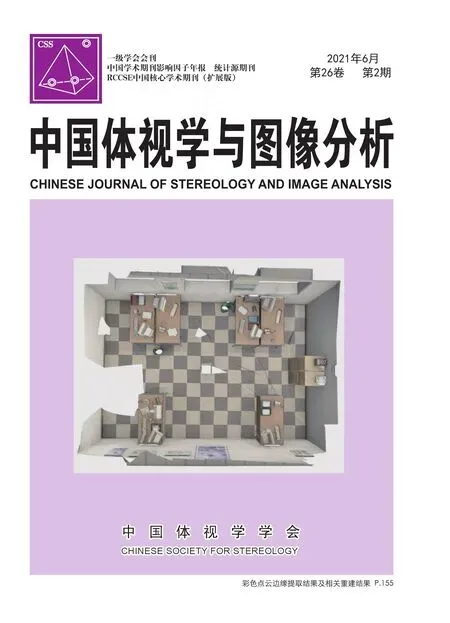
基于图像边缘的彩色点云配准
2021-08-18 06:45:46徐玉华李纯明
中国体视学与图像分析
2021年2期
王 琛, 徐玉华, 李纯明
(1.电子科技大学 信息与通信工程学院, 成都 611731;2.奥比中光科技集团股份有限公司, 深圳 518052)
0 引言
点云配准是计算机视觉、计算机图形学和机器人学等领域中的一个重要问题。该技术被广泛用于三维重建和同时定位与建图(simultaneous localization and mapping, SLAM)等算法中。随着虚拟现实和机器人相关技术的发展及其应用产品落地,点云配准技术的重要性日益显现。与此同时,由于深度相机这类传感器的广泛使用及其技术的快速发展,我们可以非常轻松地获取点云数据。并且大多数硬件模组将普通相机和深度相机结合起来,使得彩色点云的获取也非常高效。
对于点云配准的研究已经有几十年的历史,但是目前仍然有很多新的方法出现。已有的算法绝大多数都只考虑了点云的几何信息,其主要原因是以前的大多数相关传感器只能获取几何信息。当需要对存在几何退化情况的点云进行配准时,仅仅使用几何信息无法得到正确的结果。比如,对室内场景的点云数据进行配准时,通常会遇到两片点云的共同区域只有一个平面或者两个互相垂直的平面这样的情况,如图1所示。而随着RGB-D相机等相关设备的普及,可以很方便地同时获得几何和颜色信息。针对当前点云配准算法的主要缺陷并且考虑到当前传感器相关技术的发展,我们认为应该同时使用几何和颜色信息来提升点云配准的效果。

图1 图中是两种典型的几何退化情况第一行是两片点云的共同区域只有一个平面的情况;……
登录APP查看全文
猜你喜欢
儿童故事画报(2019年5期)2019-05-26 14:26:14
中华手工(2017年2期)2017-06-06 23:00:31
Coco薇(2016年2期)2016-03-22 02:42:52
Coco薇(2015年1期)2015-08-13 02:47:34
小雪花·成长指南(2015年7期)2015-08-11 15:03:12
小雪花·成长指南(2015年4期)2015-05-19 14:47:56
中外会展(2014年4期)2014-11-27 07:46:46
建筑创作(2001年3期)2001-08-22 18:48:14
祝您健康(1987年3期)1987-12-30 09:52:32
祝您健康(1987年2期)1987-12-30 09:52:28