非结构环境下机械臂避障运动规划
2021-08-20 08:54:06梁元,张禹
机械工程与自动化
2021年3期
梁 元,张 禹
(沈阳工业大学 机械工程学院,辽宁 沈阳 110870)
0 引言
在机器人的实际工作环境中,障碍物广泛存在,传统躲避障碍物的方法是对障碍物空间模型计算无碰撞轨迹或者通过示教的方法来进行避障,所以在实际应用中不能很好地实现自动避障。本文提出添加RGBD相机在ROS(Robot Operating System,机器人操作系统)平台下实现自动避障。该相机在操作空间采集环境点云信息,然后转换OctoMap空间概率地图,使用RRT*(RRTstar)算法在Moveit平台下对机械臂在该环境下进行运动规划。
1 机器人操作系统
ROS是用于机器人编程的开放源码、灵活的软件框架,还是管道(通信)、工具、功能等的组合。ROS提供了硬件抽象层,可以使用ROS构建机器人应用程序,还提供了不同的可视化工具和调试机器人数据的软件工具,其中包括3D可视化平台rviz、MoveIt!机械臂控制平台,并且ROS还能很好地兼容三维物理仿真平台Gazebo。
2 运动规划功能包配置
2.1 建立机器人模型
采用SoildWorks建立机械臂样机的简要模型,并给机械臂添加基准轴和坐标系,如图1所示。通过ROS提供SolidWorks转URDF插件(sw2urdf)对机械臂各连杆和关节进行设置,然后导出相应的URDF文件。URDF文件是一种机器人描述文件,内容上是XML格式,包括关节名称、连杆、运动学参数、可视化模型、碰撞检测等。再由Xacro优化URDF,Xacro有两大突出优势,即精简模型代码和提供可编程接口。
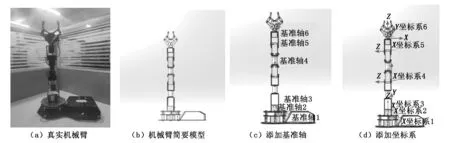
图1 机械臂样机简要模型
2.2 添加RGBD相机
使用微软公司生产的Kinect RGBD深度相机,在Xacro文件中添加Kinect相机代码,如图2所示。其中登录APP查看全文
猜你喜欢
中老年保健(2021年12期)2021-08-24 03:30:40
中国传媒大学学报(自然科学版)(2021年1期)2021-06-09 08:43:00
当代工人(2020年8期)2020-05-25 09:07:38
中国生殖健康(2020年6期)2020-02-01 06:28:50
中国生殖健康(2019年11期)2019-01-07 01:28:02
领导决策信息(2018年50期)2018-02-22 06:17:16
小溪流(画刊)(2017年12期)2018-01-10 16:07:29
商周刊(2017年5期)2017-08-22 03:35:26
中国卫生(2016年2期)2016-11-12 13:22:16
中国工程咨询(2016年4期)2016-02-14 07:28:28