采煤机滚筒自动调高控制系统优化技术
2021-08-20 08:54:06杨亚东
机械工程与自动化
2021年3期
杨亚东
(太重煤机有限公司 矿山采掘装备及智能制造国家重点实验室,山西 太原 030032)
0 引言
地下煤层的地质赋存状况变化较大,同一煤层在开采过程中的厚度、倾角等存在较大变化,为最大程度地采收当前工作面的煤炭资源,且避免滚筒截割煤岩,要求滚筒高度依据当前位置的煤层状况进行及时调整。调整方式分为两种,即采煤机司机手动调整和控制系统自动调整。前者对司机的经验、操作熟练度等要求较高,稳定性较差;后者可利用新的采煤工艺技术实现滚筒高度的自动化快速调整,因此该技术成为采煤机自动控制研究的热点。
采煤机实际工况复杂多变,因此要求控制系统在时变性和非线性条件下仍具有良好的控制稳定性。目前常用的PID闭环反馈算法可一定程度满足稳定性要求,但其控制参数仍依赖于人为经验设定,可能因参数设置不当而出现控制不稳定现象[1-3],因此仍需对常规的滚筒自动调高控制系统进行优化,本文将对此进行研究。
1 滚筒自动调高系统组成及原理
采煤机滚筒调高系统主要由液压系统、电气系统、检测装置和机械执行机构等组成,如图1所示。其中,液压系统包括阀组、泵、电机等,电气控制系统包括PID控制器、D/A及A/D转换器、功率放大器等,检测装置采用线性传感器,机械执行机构包括调高油缸、摆臂等[4-6]。
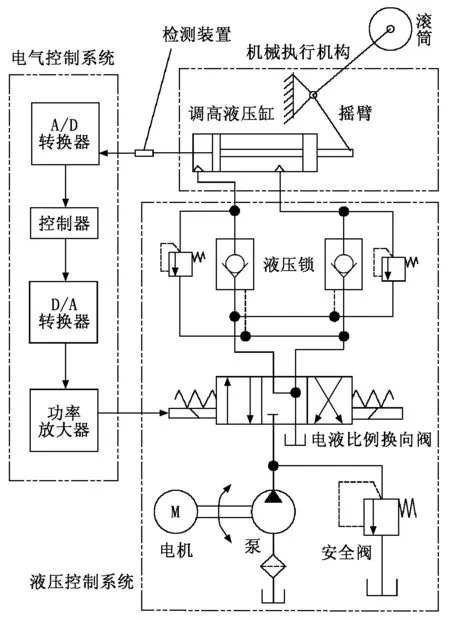
图1 采煤机滚筒自动调高系统组成示意图
自动调高控制原理如下:控制器接收外部调整指令,经过……
登录APP查看全文
猜你喜欢
工业设计(2022年8期)2022-09-09 07:43:20
防爆电机(2022年1期)2022-02-16 01:14:06
鸭绿江(2021年35期)2021-04-19 12:24:18
军民两用技术与产品(2021年10期)2021-03-16 06:05:30
北京测绘(2020年12期)2020-12-29 01:33:58
考试与评价·高一版(2020年6期)2020-11-02 02:45:24
电子制作(2018年11期)2018-08-04 03:25:42
家庭影院技术(2017年9期)2017-09-26 03:41:45
凿岩机械气动工具(2016年3期)2016-03-01 04:00:25
河南科技(2014年18期)2014-02-27 14:14:58