搬运机器人的结构创新设计
2021-09-13 15:11:39马立勇李超逸郭周鹏李连辉
无线互联科技
2021年8期
马立勇 李超逸 郭周鹏 李连辉
摘 要:文章介绍了一款利用超声波定位跟随人或物的智能搬运机器人的机械设计及上台改进。采用麦克纳姆轮,使得机器人的运行、跟人更加流畅,采用M3508电机和C620电调将功能发挥到极致,并介绍了设计分析、搬运系统的实施方案和自动跟人系统带来的自主越障。
关键词:麦克纳姆轮;M3508电机;自主越障
0 引言
搬运机器人的共同点是移动路线单一甚至是无法移动,只能在规定路径或者是固定在某一地点进行搬运工作[1]。这种工作模式在工作过程中的局限性很大,只能解决搬运流程中的某一个节点的工作,机器自身的工作性能不能得到最大化的利用[2-4]。
本款机器人是一种能够半自主或全自主工作的智能机器,机器人具有感知、决策、执行等基本特征,可以辅助甚至替代人类完成危险、繁重、复杂的工作,提高工作效率与质量,服务人类生活,扩大或延伸人的活动及能力范围。
目前现有的一种场地支援用可分类搬运的机器人,在人员进行场地支援时,需要将物料搬运走,但是部分物料混杂放置,在分类搬运时较为不便,所以现提出一种新型的场地支援用可分类搬运的机器人[5]。
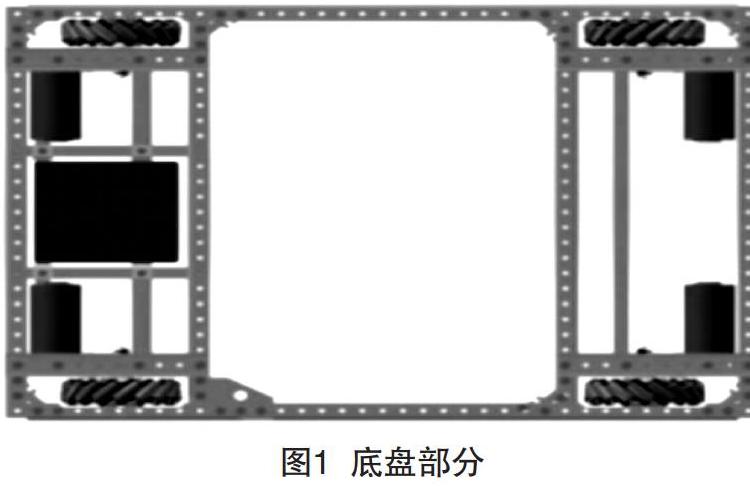
1 底盘部分
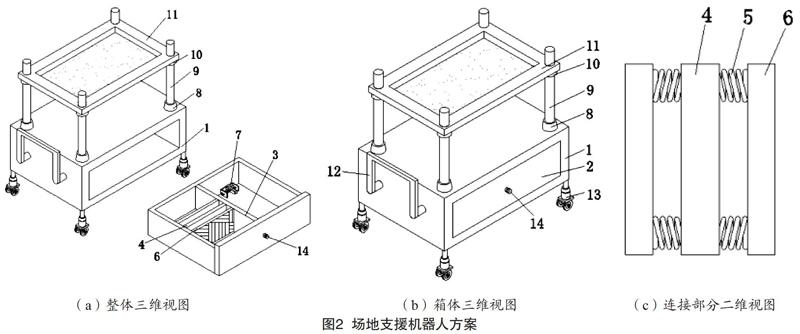
本款机器人包括箱体,箱体的正面通过凹槽活动连接放置抽屉,放置抽屉上表面的中部固定连接分隔板,分隔板的左侧固定连接固定板,固定板的两侧均固定连接伸缩弹簧,伸缩弹簧的一端固定连接连接板,分隔板的右侧固定连接固定夹。……
登录APP查看全文