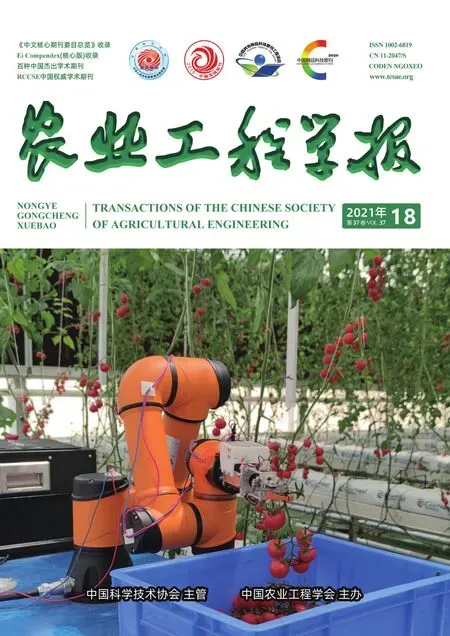
基于RGB-D信息融合和目标检测的番茄串采摘点识别定位方法
2021-11-24 10:09:46陈建敏
农业工程学报
2021年18期
张 勤,陈建敏,李 彬,徐 灿
基于RGB-D信息融合和目标检测的番茄串采摘点识别定位方法
张 勤1,陈建敏1,李 彬2※,徐 灿3
(1. 华南理工大学机械与汽车工程学院,广州 510641;2. 华南理工大学自动化科学与工程学院,广州 510641;3. 广东省现代农业装备研究所,广州 510630)
采摘点的识别与定位是智能采摘的关键技术,也是实现高效、适时、无损采摘的重要保证。针对复杂背景下番茄串采摘点识别定位问题,提出基于RGB-D信息融合和目标检测的番茄串采摘点识别定位方法。通过YOLOv4目标检测算法和番茄串与对应果梗的连通关系,快速识别番茄串和可采摘果梗的感兴趣区域(Region of Interest,ROI);融合RGB-D图像中的深度信息和颜色特征识别采摘点,通过深度分割算法、形态学操作、K-means聚类算法和细化算法提取果梗图像,得到采摘点的图像坐标;匹配果梗深度图和彩色图信息,得到采摘点在相机坐标系下的精确坐标;引导机器人完成采摘任务。研究和大量现场试验结果表明,该方法可在复杂近色背景下,实现番茄串采摘点识别定位,单帧图像平均识别时间为54 ms,采摘点识别成功率为93.83%,采摘点深度误差±3 mm,满足自动采摘实时性要求。
图像识别;对象识别;提取;番茄串;RGB-D图像;信息融合;目标检测;采摘点
0 引 言
番茄串人工采摘作业季节性强、劳动强度大、费用高,随着番茄种植面积扩大,劳动成本逐年提高,机器人代替人工的智能采摘是未来发展方向[1-3]。采摘点识别与定位是机器人智能采摘的关键技术,也是实现高效、适时、无损采摘的重要保证。……
登录APP查看全文
猜你喜欢
童话王国·奇妙逻辑推理(2024年5期)2024-06-19 16:03:38
数学物理学报(2020年2期)2020-06-02 11:29:24
艺术品鉴证.中国艺术金融(2018年8期)2019-01-14 01:14:28
艺术品鉴证.中国艺术金融(2018年10期)2019-01-08 02:44:26
艺术品鉴证.中国艺术金融(2018年12期)2018-08-26 06:03:48
光学精密工程(2016年6期)2016-11-07 09:07:19
海峡科技与产业(2016年3期)2016-05-17 04:32:12