
基于动态零速修正的SINS/ODO组合导航算法研究*
2019-08-21 04:38:34陈安升谭聚豪
航天控制
2019年3期
关键词:系统
王 琛 陈安升 陈 帅 韩 林 谭聚豪
1.南京理工大学,南京210094 2.北京自动化控制设备研究所,北京100074
目前,SINS/GNSS组合导航系统应用广泛,但其长时间精度取决于卫星导航。GNSS正常工作时,采用SINS/GNSS组合导航,对SINS误差进行校正,可以实现准确导航,但是卫星易受遮挡和干扰导致卫星导航失效,使得系统工作在纯SINS模式,SINS误差得不到校正,持续累积发散[1]。MEMS惯性器件更是如此。由于其体积小,功耗低等优势被广泛应用到各个领域,但其精度较差也大大制约了导航定位的精度[2]。因此卫星失效时需要额外的导航传感器辅助,来抑制惯性导航误差,提高系统的可靠性。里程计结构简单,成本低,可测量车辆行驶速度,且测量误差不随时间积累,自主性和抗干扰能力强,同SINS具有互补性,两者组合无需停车即可在较长时间内修正SINS系统误差,提高导航系统的精度[3]。
本文提出动态零速修正辅助SINS/ODO进行组合导航的方法,来提高系统的导航定位精度。并将里程计刻度系数误差和IMU安装误差角考虑在内,给出了SINS/ODO松组合的数学模型。跑车试验结果表明在GNSS信号短时拒止时,该算法能够有效抑制SINS的误差发散,导航精度得到明显提升。
1 动态零速修正
定义车体坐标系(v系)如图1所示,坐标系中原点是车体重心位置,Y指向车头方向,X轴指向车体右侧,Z轴指向车顶方向,X轴、Y轴和Z轴构成右手坐标系。
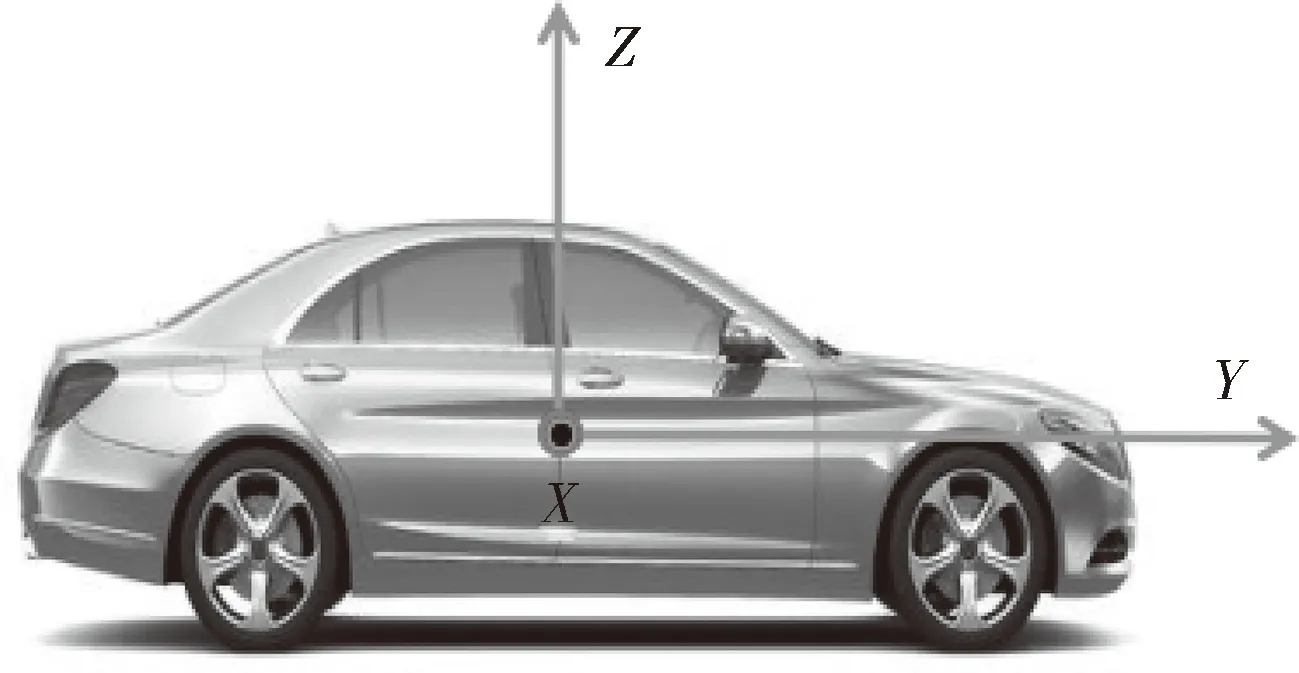
图1 车体坐标系
车辆在道路上正常行驶时,理想情况下不发生侧滑和跳跃,在v系中,车体横向(X轴)和垂向(Z轴)上的速度近似为0[4-5],即:
登录APP查看全文
猜你喜欢
工业设计(2022年8期)2022-09-09 07:43:20
军民两用技术与产品(2021年10期)2021-03-16 06:05:30
北京测绘(2020年12期)2020-12-29 01:33:58
装备制造技术(2019年12期)2019-12-25 03:06:46
制造技术与机床(2019年10期)2019-10-26 02:47:06
中国洗涤用品工业(2019年4期)2019-05-11 09:27:34
铁道通信信号(2018年5期)2018-06-28 03:06:24
家庭影院技术(2017年9期)2017-09-26 03:41:45
通信电源技术(2016年6期)2016-04-20 06:21:32
智能系统学报(2015年4期)2015-12-27 09:37:59
