物流无人机PID控制研究
2021-01-08 02:16:42陈鹏李子卓李陈龙宋昊铭吴心雨迟英姿
无线互联科技
2021年23期
陈鹏 李子卓 李陈龙 宋昊铭 吴心雨 迟英姿


摘 要:当今物流行业发展迅速,无人机技术日趋成熟。文章对网联化、智能化新型物流配送方式展开探究,研究了无人机的PID调试方案,分析了无人机不同起飞重量下的飞行姿态,优化特种无人机的姿态控制及其产品的实用性。
关键词:PID;无人机;物流;改装
1 物流无人机的发展现状
无人机技术日趋成熟,无人机的应用逐渐广泛,物流行业快速发展过程中,无人机的优势也逐渐显现出来。
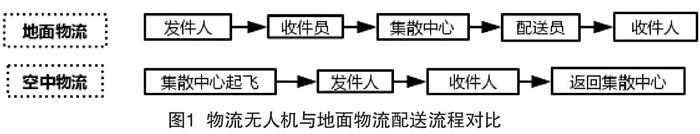
本项目应用于物流需求,为确保能够快速准确地将货物送达目标位置。对配送流程进行优化[1],缩短货物送达时间。相对于地面物流系统,在配送时间、环节、人力成本等方面得到明显优化,从而提高总体配送效率。两者配送流程对比如图1所示。
2 无人机硬件参数
无人机采用六旋翼无人机[2],轴距850 mm,电机采用 3 510 360 kv,旋翼尺寸1 555 mm,电池选用6 s 16 000 mAh,空重3.36 kg,最大载重4.2 kg,物流箱容量29 L。
3 物流无人机的PID控制
3.1 物流无人机的PID调试方案与分析
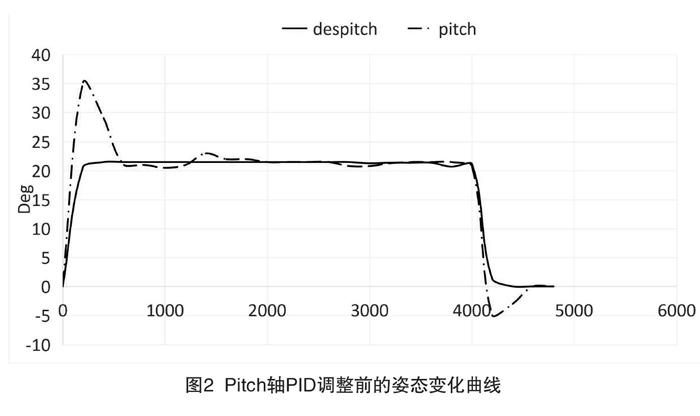
多旋翼无人机PID 是控制无人机飞行姿态的重要参数,其作用是消除飞行器输出值在理论值与实际值之间的误差值。本文使用MP地面站对六轴无人机进行可视化PID调整。
PIXHAWK飞控采用串级PID的方式[3],外环PID控制角度,内环PID控制角速度。内环PID更直接作用于电机,所以在多旋翼无人机姿态调试中,一般只调试内环PID。
P比例可以理解为修正力度,P值越大则修正力度越大,系统响应速度越快,P值过大也会导致系统振荡失调。D微分的作用可以理解为刹车,在系统即将恢复至目标值时降低修正力度,以减少系统修正次数,使系统快速达到稳定。……
登录APP查看全文
猜你喜欢
物流技术与应用(2020年11期)2020-03-11 03:11:36
汽车观察(2018年12期)2018-12-26 01:05:44
消费导刊(2018年8期)2018-05-25 13:20:16
人间(2016年26期)2016-11-03 17:52:40
中国科技博览(2016年22期)2016-11-01 18:10:31
科技视界(2016年22期)2016-10-18 14:30:27
企业导报(2016年9期)2016-05-26 20:58:26
现代企业(2015年2期)2015-02-28 18:45:09
物流科技(2011年12期)2011-06-15 01:29:56