
无人机用磁感应式位移传感器设计
2021-06-18 10:50:48孙宾,应浩
自动化仪表
2021年4期
孙 宾,应 浩
(南京模拟技术研究所,江苏 南京 210016)
0 引言
直线位移传感器是无人机测量舵机丝杆位置信息的一个重要传感装置[1]。作为舵系统的位置环,其主要用来实时反映舵机丝杆的当前位置[2]。目前,舵系统的丝杆位置反馈系统装置主要有接触式直线电位器[3]、线性可变差动变压器(linear variable differential transformer,LVDT)磁编码器等。其中:接触式直线电位器的主要缺点是电阻体使用寿命短,长时间使用后容易出现“非接触”或“跳点”现象;LVDT 测量精确度高,但需要专门的激磁解调电路,且结构件安装复杂、价格高、质量大[4-5]。而采用基于非接触式磁感应器件的位移传感器电路设计简单、测量精度高,能有效提升位移传感器的使用寿命[6-8]。
1 磁感应位移传感器原理分析
磁感应位移传感器主要由磁感应芯片HMC1512组成的外围电路和磁钢构成。磁感应芯片内部是由坡莫合金的含铁材料组成一个惠斯顿电桥。磁感应芯片内部电路结构如图1 所示。当磁钢产生的磁场穿过该芯片,将会使其输出一个差分电压值;该信号经放大、滤波后送主控制器采集,通过相应算法解算出此时磁钢相对于磁感应芯片的角度,根据三角关系即可解算出磁钢的位移值。
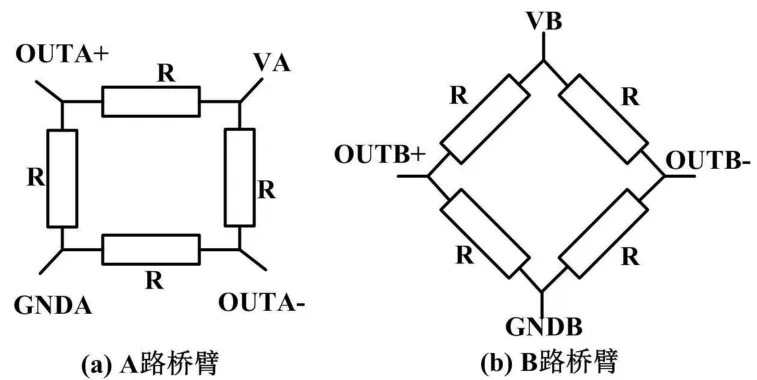
图1 磁感应芯片内部电路结构图Fig.1 Internal circuit structure of magnetic induction chip
单个芯片工作示意图如图2 所示。
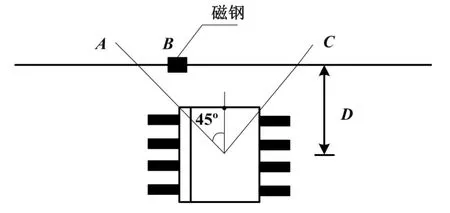
图2 单个芯片工作示意图Fig.2 Schematic diagram of single chip
当图2 中的磁钢运行在A区域时,随着磁钢由远及近地靠近磁感应芯片,磁感应芯片电压输出波形如图3 所示。
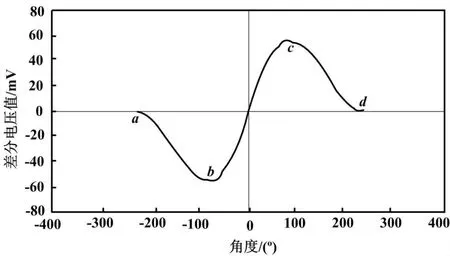
图3 磁感应芯片电压输出波形图Fig.3 Voltage output waveform of magnetic induction chip
磁感应芯片输出电压值将逐渐从图3 中的a点向b点接近,但此时磁感应芯片工作在其非线性区。……
登录APP查看全文
猜你喜欢
工业设计(2022年8期)2022-09-09 07:43:20
军民两用技术与产品(2021年10期)2021-03-16 06:05:30
北京测绘(2020年12期)2020-12-29 01:33:58
装备制造技术(2019年12期)2019-12-25 03:06:46
中国洗涤用品工业(2019年4期)2019-05-11 09:27:34
数学小灵通(1-2年级)(2017年10期)2017-11-08 08:39:45
家庭影院技术(2017年9期)2017-09-26 03:41:45
少儿科学周刊·儿童版(2016年1期)2016-03-14 03:52:21
