
基于Yolov5的快速双目立体视觉测距研究
2021-07-20 04:20:51张仲楠霍炜廉明杨磊
青岛大学学报(工程技术版)
2021年2期
关键词:深度学习
张仲楠 霍炜 廉明 杨磊
摘要: 針对传统双目测距方法存在的需要对摄像头进行标定、立体匹配算法时间复杂度高等问题,本文主要对快速双目立体视觉测距进行研究。给出了双目测距原理,提出了一种基于Yolov5的目标检测算法和径向基函数神经网络相结合的双目测距方法,建立了基于径向基函数神经网络的距离预测模型,并采用神经网络中的径向基函数神经网络进行距离预测。实验结果表明,经过训练的优化模型,能实时目标检测、快速计算出目标距离,实时性大幅增加,预测距离的精度可达977%。同时,径向基函数神经网络与卷积神经网络相结合的方法,在双目测距中具有速度快、精度高的特点。该方法无需对摄像头进行标定,充分利用目标检测得到的信息,简化图像匹配算法。该研究对自主移动机器人和无人驾驶汽车具有重要意义。
关键词: 目标检测; 双目立体视觉; 深度学习; Yolov5
中图分类号: TP391.41 文献标识码: A
2.2 Yolov5目标检测与特征提取
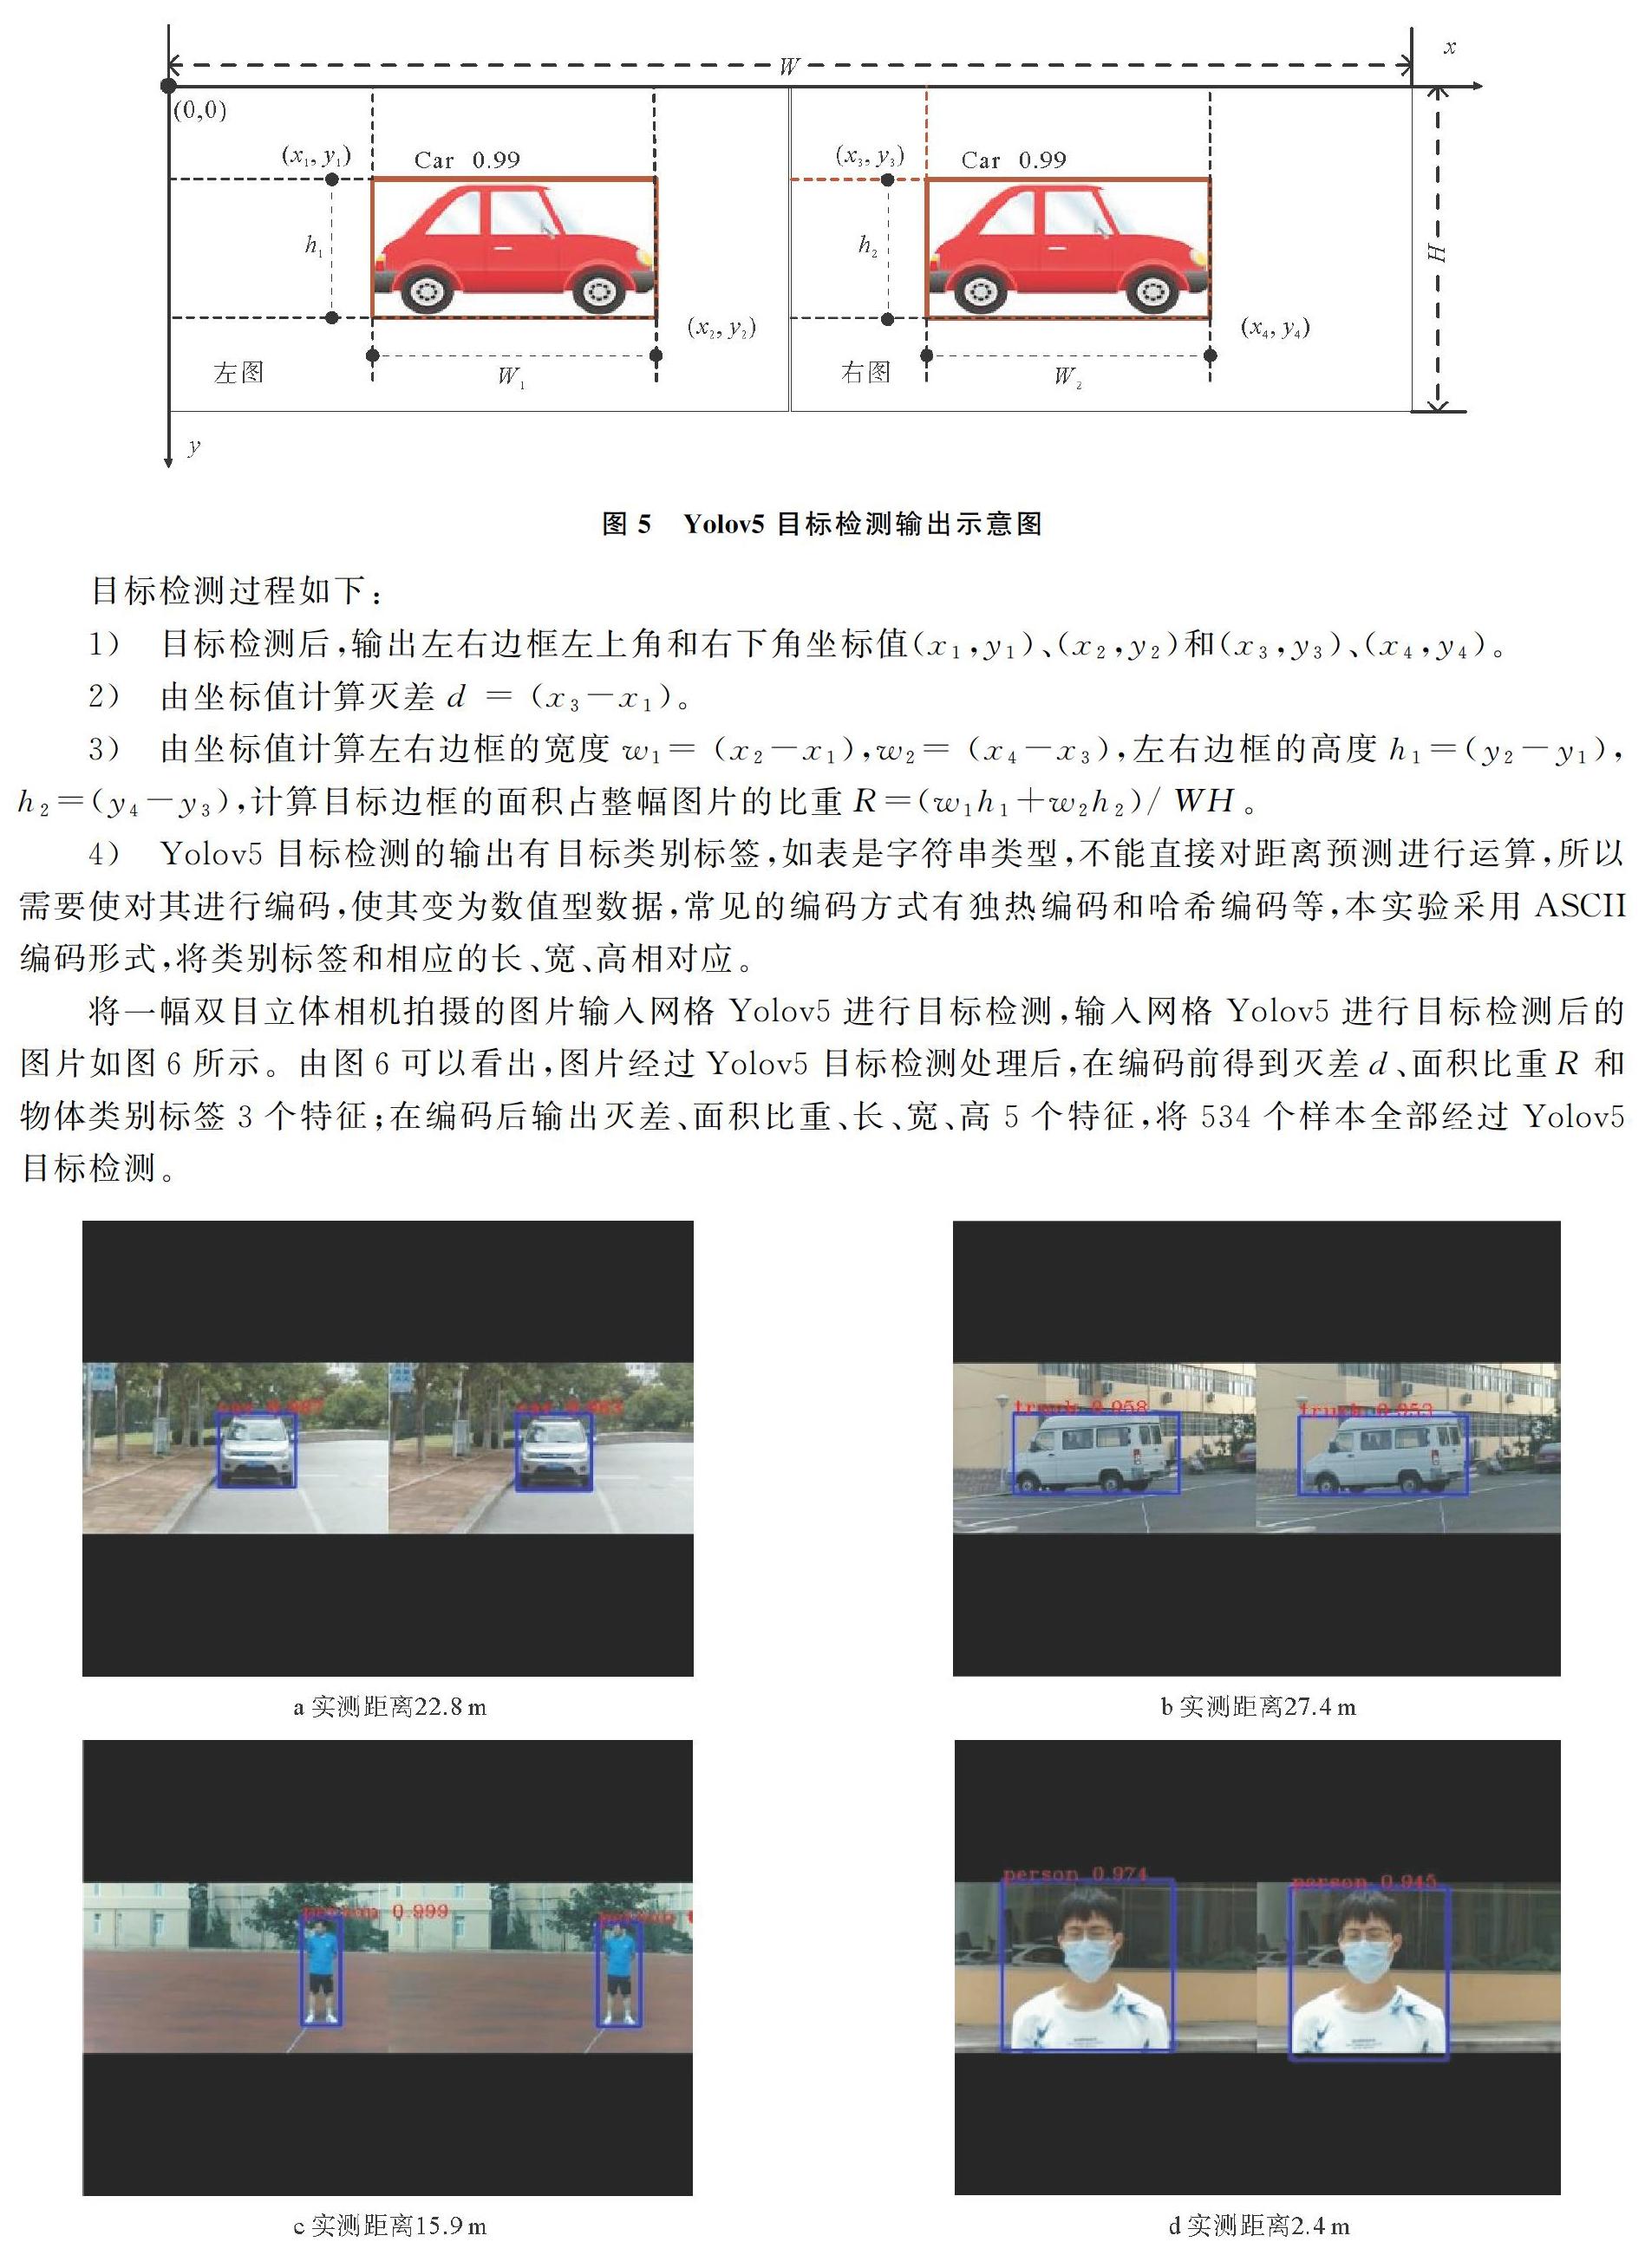
Yolov5[16]相比于Yolov3[1718]和Yolov4[1920]具有更快的速度,占用更小的内存空间和更高的准确率。使用配置环境更简单的PyTorch生态系统,在Colab notebook上运行Tesla P100,速度可达140 帧/s。本实验选取灭差、面积比和类别标签作为Yolov5模型的输出特征。
将双目摄像头获得的图像进行Yolov5处理,得到可视化图像,并以图片左上角为原点,水平向右为x轴正方向,竖直向下为y轴正方向,以像素为单位建立图像坐标系。Yolov5目标检测输出示意图如图5所示。
3 基于径向基函数神经网络的距离预测模型
登录APP查看全文
猜你喜欢
中国教育技术装备(2016年19期)2016-12-27 19:23:52
中国远程教育(2016年11期)2016-12-27 18:07:31
现代商贸工业(2016年25期)2016-12-26 09:58:02
江苏教育·中学教学版(2016年11期)2016-12-21 11:45:08
江苏教育·中学教学版(2016年11期)2016-12-21 11:36:29
现代情报(2016年10期)2016-12-15 11:50:53
考试周刊(2016年94期)2016-12-12 12:15:04
新教育时代·教师版(2016年23期)2016-12-06 06:02:38
法制与社会(2016年32期)2016-12-01 15:25:53
软件导刊(2016年9期)2016-11-07 22:20:49