绳索驱动型拟人机械手运动仿真
2021-09-10 07:22:44黄广伟陈浩华赵天婵张攀峰
机电工程技术
2021年2期
黄广伟 陈浩华 赵天婵 张攀峰
关键词:绳索驱动;拟人机械手;运动仿真
0引言
为满足肢体缺陷的人群对高仿真性且具有灵巧性的假肢或者替代人手执行危险工作的需求,诸多学者对拟人机械手进行了研究。宋钊杰、韩建海等通过基于仿生学相关理论提出了一种气压驱动扇形柔性关节仿人机械手;李红渊研究了一种基于Ar-duino语音控制的五指灵巧手,该研究主要针对于拥有说话能力的肢体缺陷人群,通过语音控制实现对目标物体的抓取;美国麻省理工学院和犹他大学联合研发了Utah/MIT拟人手;美国斯坦福大学研制了Stanford/PL拟人手;Huagen Wan等对手的外观做了细致纹理修饰,使其更逼真,并构建了几种抓取手势。
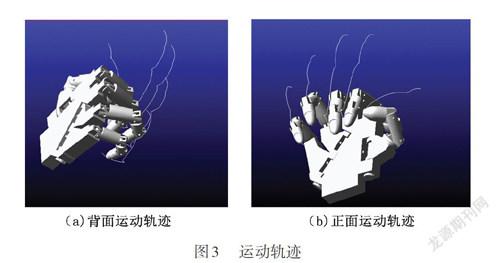
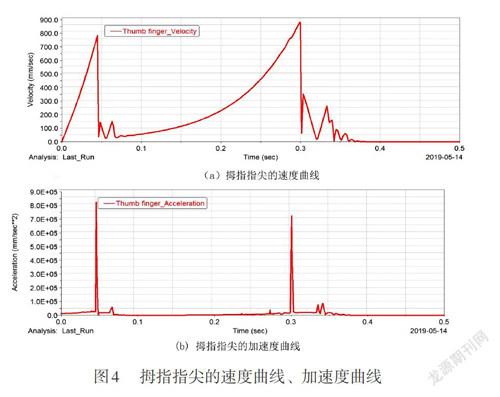
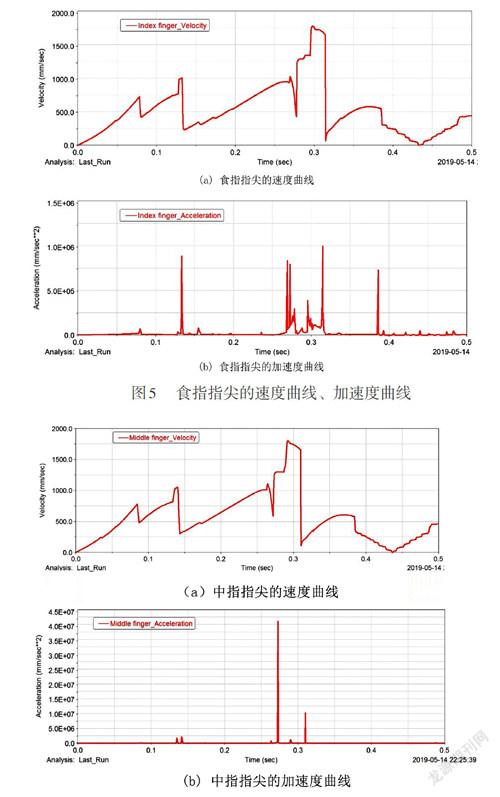
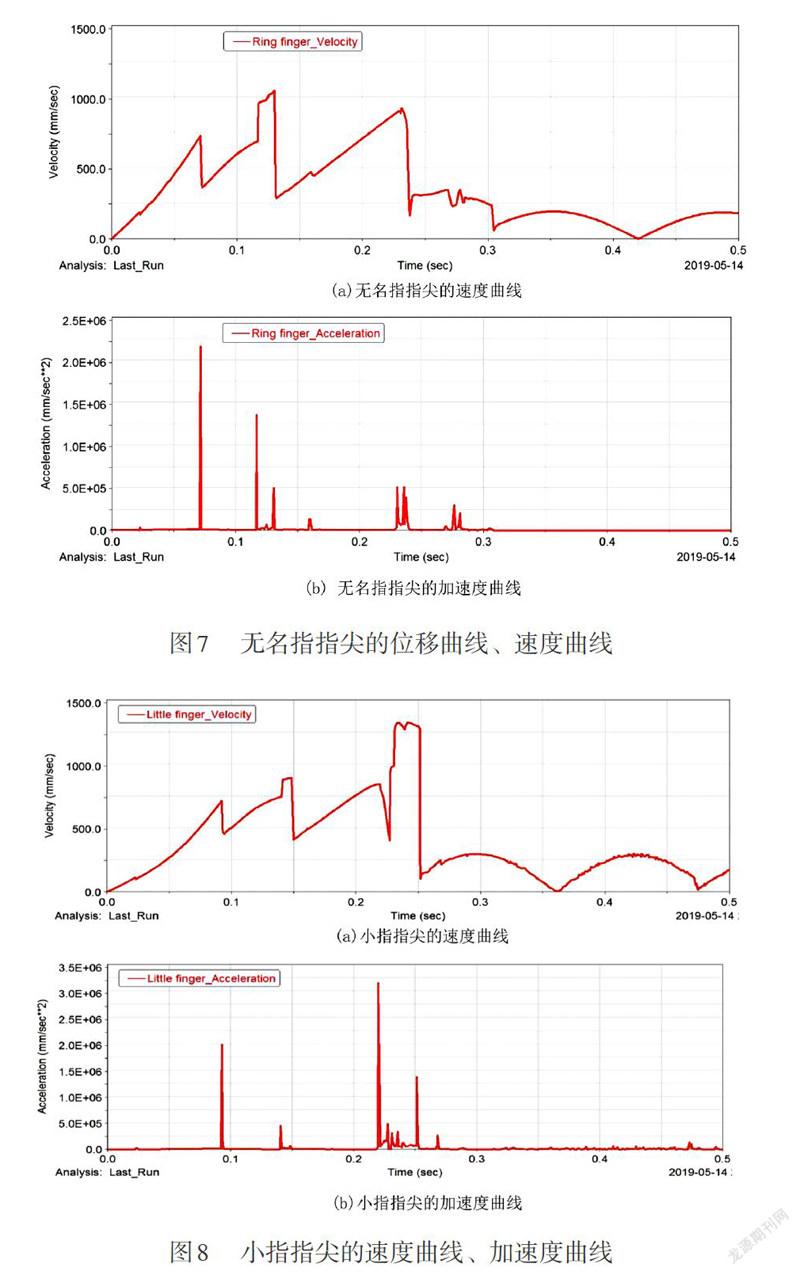
在诸多复杂抓取环境下,拟人手要成功抓取不同尺寸和形状的物品是较为困难的,为克服该缺陷,本文设计了一款在形态和功能上都与人手相近的绳索驱动型拟人机械手,并运用SolidWorks的Sim-ulaition插件以及ADAMS进行运动仿真。从仿真的结果来看,各个手指的指尖均出现速度、加速度跳变的情形,为了使拟人手的指尖从起始端到末端运动平稳,拟人机械手加减速的控制方法宜采用s型速度曲线控制算法,以有效解决机械手的速度、加速度跳变问题,优化各手指的整体运动形态的连贯性以及平滑性。
1擬人机械手总体结构设计
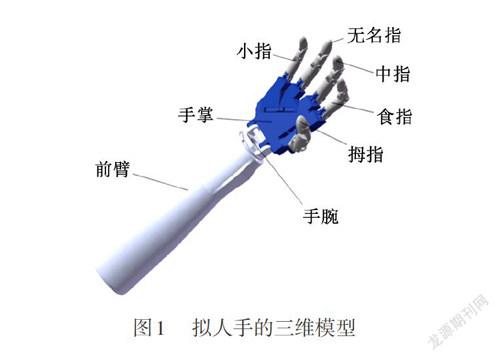
通过对人手结构人体工学的探索,合理简化了手部的自由度,人手是一个多肢节体系,大致包含手臂、手指、手掌和手腕4大部分。……
登录APP查看全文