一种基于最小二乘的航迹滤波方法
2021-10-21 08:06:46罗利强
火控雷达技术
2021年3期
畅 言 鲁 金 罗利强 任 伦 杨 璇
(西安电子工程研究所 西安 710100)
0 引言
雷达数据处理分系统上常采用α-β等方法进行航迹滤波。但是在特殊的情况下,如雷达测量杂波点较多或测量误差大时,上述方法滤波结果并不一定非常理想,有时会出现航迹不连续,滤波精度差,航迹点迹误关联等问题。其原因是航迹滤波只考虑最新量测值和上一圈的滤波值,而对航迹历史轨迹信息并未完全利用,最小二乘算法其原理是通过航迹若干个历史关联点迹和最新量测值进而空间拟合出一条最符合的曲线,其与真值误差的平方和是最小的。在这种情况下最小二乘算法是有一定优势的,采用历史的关联点迹数目可以根据不同的情况进行调整[1-2]。
1 方法原理
1.1 参数估计的概念
参数通常用来表示一个量,这个量可以是标量也可以是有值向量。而且按照参数是否是按时间变化可分为时常参数和时变参数[3]。对时常参数的估计称为参数估计,设z(j)是在有随机噪声w(j)情况下获得参数x的测量值,用函数形式可以表示为
z(j)=h[j,x,w(j)]j=1,2,…k
(1)
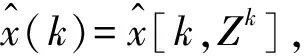
1.2 最小二乘估计

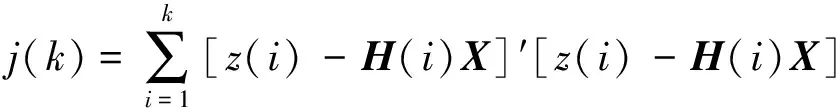
(2)
(3)
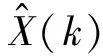
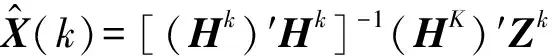
(4)
由于一般情况下,量测噪声W(i)的协方差矩阵R(i)并不是同分布的,因此考虑使误差的加权平方和
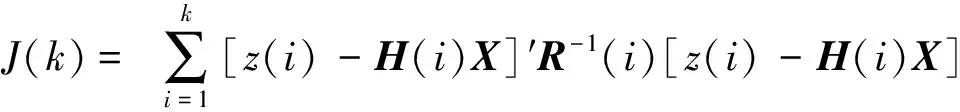
(5)
2 方法步骤
当航迹与雷达最新的量测点关联成功后,开始选择使用滤波点或量测点进行计算,确定使用的点迹数目,提取以前存储的测量样本或滤波点迹,如果历史存储的点迹数目小于确定的点数,则取所有历史存储的点迹信息,提取包括点迹的距离、方位、俯仰,相对时刻,次序等信息。……
登录APP查看全文