
实验室涂装机器人底座的改进
2016-11-09 17:40:52刘传辉袁洪印王霞玲
农业与技术
2016年15期
刘传辉++袁洪印++王霞玲
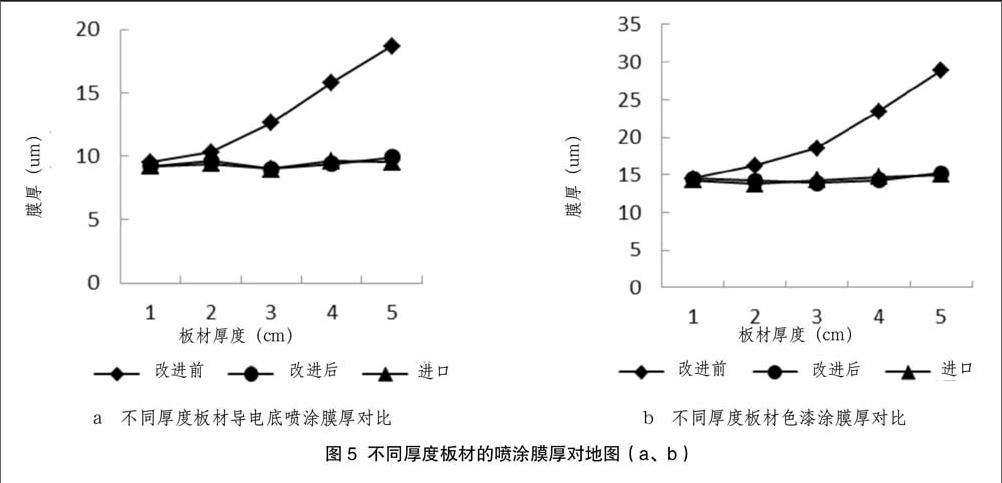
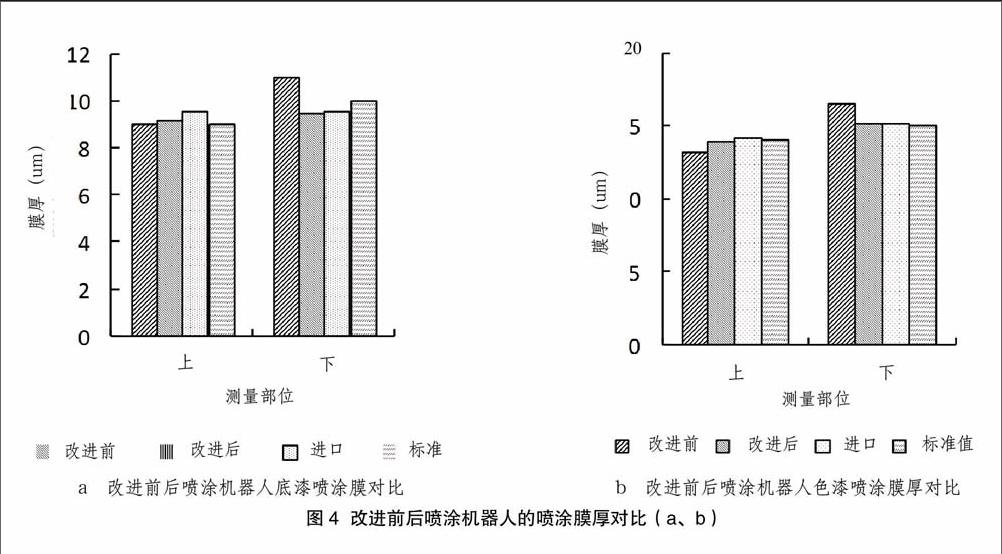
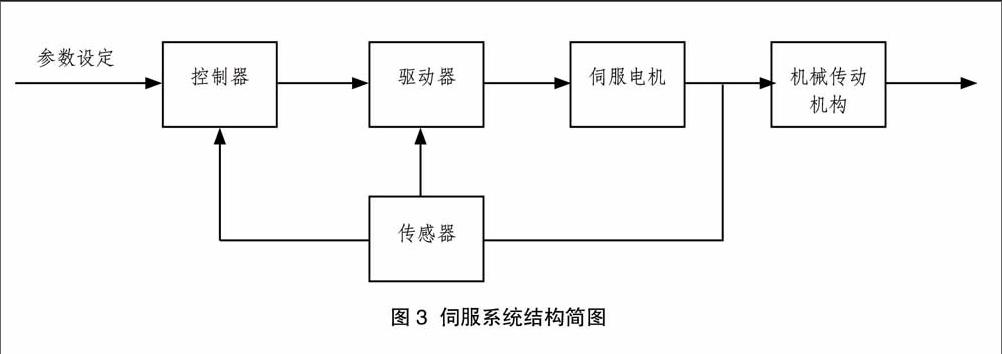
摘 要:实验室喷涂机器人是研发汽车涂料的主要设备之一,本文根据实验室现有二维汽车涂装机器人的性能,确定了改进的三维汽车涂装机器人。利用CATIA软件对涂装机器人的运动机构进行三维建模。对伺服电机和执行机构进行了分析和选择。对改进设计的喷涂机器人进行组装测试,对改进前后和进口国外的喷涂机器人的实验性能进行比较。得出改进涂装机器人达到实用要求的结论。
关键词:实验室;涂装;机器人;底座;改进
中图分类号:TP242 文献标识码:A DOI:10.11974/nyyjs.20160832073
引言
汽车涂料是影响汽车涂层的主要因素之一,由于生产汽车涂料时所使用的原材料批次有所不同,所以每次生产涂料的原材料配方有所不同,特别是在颜色、外观等方面[1-3]。为了生产出高质量的涂料,涂料研发中心做了大量实验,模拟汽车生产线喷涂,然而由于喷涂机器人比较古老自身存在缺陷,无法自动调节喷涂距离(板距),只能把涂料喷在较薄的平板上,这就导致误差的存在,从而导致实验室合格的涂料到汽车生产线使用时还需要调试。
由于现在可自动调节喷涂距离的机器人价格比较昂贵,一般企业难以接受。为配合汽车涂装生产线,喷涂更加稳定准确,实现现有3自由度喷涂机器人的功能,节约成本。本文针对实验室,改进设计了一种专门用于实验室涂料研发的喷涂机器人。
1 喷涂机器人改进设计及控制
1.1 传动部件选择
喷涂机器人机械运动机构包括底座上的X轴、Y轴和带动枪托的Z轴。……
登录APP查看全文
猜你喜欢
电子竞技(2020年4期)2020-07-13 09:18:06
电子竞技(2020年2期)2020-04-14 04:40:38
电子竞技(2019年22期)2019-03-07 05:17:26
电子竞技(2019年21期)2019-02-24 06:55:52
电子竞技(2019年20期)2019-02-24 06:55:35
电子竞技(2019年19期)2019-01-16 05:36:09
现代经济信息(2016年19期)2016-10-20 15:44:35
中国科技博览(2016年18期)2016-10-19 07:16:43
商(2016年27期)2016-10-17 06:57:20
商(2016年27期)2016-10-17 05:02:12
