双渐开线齿轮参数对啮合刚度的影响
2021-01-08 07:20:14李海燕方志远许君君
黑河学院学报
2020年12期
李海燕 方志远 许君君
(安徽粮食工程职业学院 机电工程系,安徽 合肥 230000)
刚度激励是一种最为主要的齿轮系统动态激励,是计算轮齿啮合时产生的弹性变形,以及相应的时变啮合刚度。也是齿轮传动系统动力学重点研究的内容之一。国内外学者做了广泛的研究:黄康[1]等人采用有限元法计算了斜齿微线段齿轮刚度,得到其刚度值较相应渐开线齿轮刚度值更优的结论,然而仿真计算的设置过程比较复杂。梁喜辉[2]等人采用势能分析法分析评价了行星齿轮组的啮合刚度。Howard[3]等人运用有限元模型对轮齿裂缝对于啮合刚度的影响进行了分析。Hedlund和Lehtovaara[4]采用有限元法对斜齿轮啮合刚度的变化进行了研究。Gu和Velex[5]提出了一种近似计算公式关于理想的直齿圆柱齿轮和斜齿轮啮合刚度。朱秋玲[6]等人采用有限元仿真法还有公式法研究了把啮合误差、时变啮合刚度考虑在内的齿轮非线性动力学系统。
本文采用的是累积积分势能法[7],计算出双渐开线齿轮的综合啮合刚度以及单齿啮合刚度,通过这种方法研究齿轮啮合刚度受双渐开线齿轮哪些参数的影响。
1 累积势能法
在积累势能法中,啮合齿轮中储存的势能包括[8]:弯曲势能Ub,赫兹势能Uh,轴向压缩变形势能Ua、剪切势能Us,能够分别用于计算出弯曲刚度Kb、赫兹刚度 Kh、轴向压缩刚度Ka以及剪切刚度Ks,总啮合刚度为各刚度的串联形式[9]。根据弹性力学和材料力学理论可知,Ub、Uh、Ua以及Us表示如下:
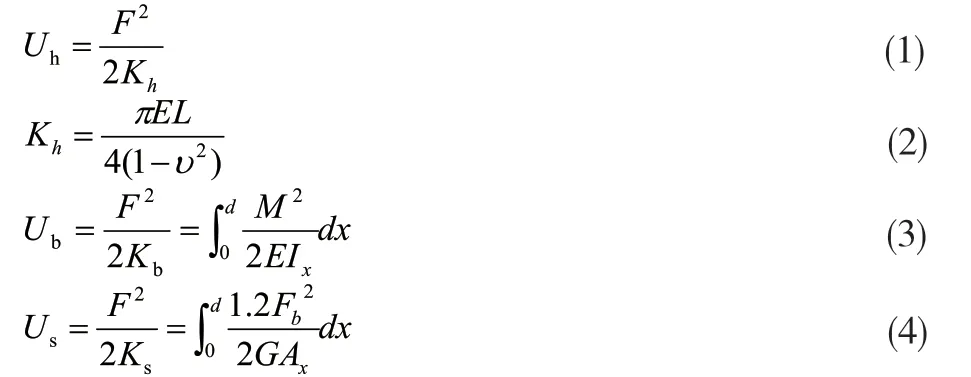
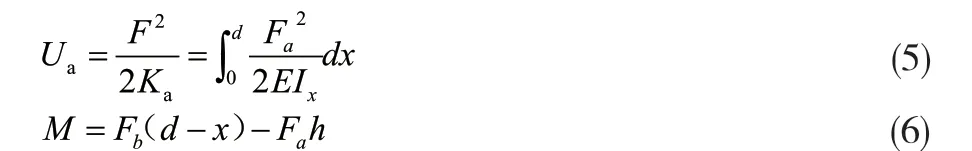
其中,F是啮合点处的作用力;……
登录APP查看全文