基于EtherCAT的倍福IPC与SIMOTION运动控制器的通信研究
2021-03-16 04:01:04李桢辉
中国新技术新产品
2021年24期
康 乐 李桢辉
(许昌烟草机械有限责任公司,河南 许昌 461000)
0 引言
目前,烟草机械设备从传统PLC 控制开始逐渐向IPC 靠拢,基于PC 的控制技术提供了良好的可升级性和灵活性,倍福IPC 以其具有的EtherCAT 技术成为主流控制器[1-2]。在公司生产的装盘机上采用了倍福的CX2020 IPC 控制器,该控制器基于PC 控制,配合TwinCAT 软件能够实现设备的逻辑控制、数据存储等功能,装盘机的电机动作采用西门子SIMOTION D 运动控制器,西门子的运动控制器所支持的协议为Profinet,该协议与倍福支持的EtherCAT 协议不能直接进行数据交换,因此,需要对倍福IPC 与SIMOTION 运动控制器之间的通信进行研究,使倍福控制器能够正常地与运动控制器进行数据收发,从而保证设备的正常运行。该文在公司所研发的装盘机的基础上,选用EL6631 通信协议转换模块对2 种通信协议进行转换,通过在倍福控制器和运动控制器上进行通信配置的方法使两者之间可以正常通信。
1 通信架构
公司研发的装盘机需要完成对烟支的临时装盘存储,逻辑动作较多,对系统的实时性要求较高,需要多个外部传感器来配合完成装盘动作,装盘机电控系统的详细通信架构如图1 所示。图1 中,装盘机采用倍福IPC 作为主控制器,采用西门子SIMOTION D435 运动控制器作为伺服控制单元;同时,通过EtherCAT 总线下挂外围输入模块,通过E-BUS连接内部输入输出模块,图1 中的17A6 为EL6631 通信协议转换模块。
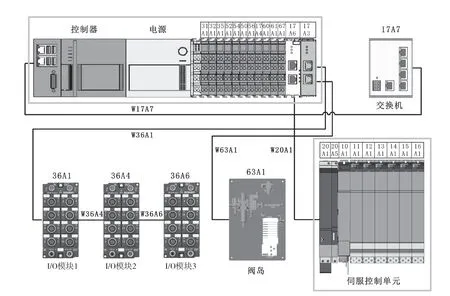
图1 装盘机通信架构图
除运动控制器外,所选用的从站均支持EtherCAT 协议。为了实现基于EtherCAT 的倍福IPC 与SIMOTION 运动……
登录APP查看全文
猜你喜欢
中国特种设备安全(2022年6期)2022-09-20 02:52:28
少先队活动(2021年4期)2021-07-23 01:46:22
摄影之友(影像视觉)(2019年3期)2019-03-30 01:36:50
经济技术协作信息(2018年22期)2019-01-19 03:00:18
电子制作(2018年11期)2018-08-04 03:26:08
工业设计(2016年12期)2016-04-16 02:52:00
沈阳医学院学报(2015年1期)2015-12-27 13:44:40
医学教育管理(2015年3期)2015-12-01 06:43:16
设备管理与维修(2015年12期)2015-04-09 06:57:00
消费者报道(2014年7期)2014-07-31 11:23:57