基于机器学习的柔性外骨骼鲁棒自主定位方法
2021-05-23 00:54:28高泰恒古翠红
科学与生活
2021年5期
关键词:机器学习
高泰恒 古翠红
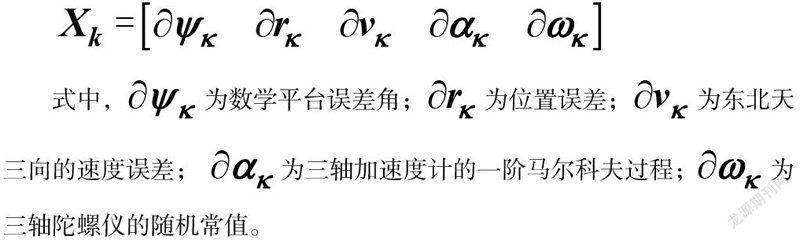
摘要:针对柔性外骨骼肢体末端所安装的惯性系统出现故障或超量程的问题,本文研究了一种基于机器学习的柔性外骨骼步态识别与鲁棒自主定位方法。该方法采用支持向量机(SVM)算法模型对柔性外骨骼的多种常规步态类型进行识别,根据不同的步态类型构建不同的卷积-长短期记忆(VGG-LSTM)深层混合神经网络模型,在实时生成虚拟惯性测量组件(IMU)的同时,降低了VGG-LSTM神经网络模型的复杂性。定位系统工作中通过判断实际IMU的故障,利用虚拟IMU构成具备系统重构能力的强鲁棒性自主定位方法。研究结果表明,机器人肢节末端IMU在常规步态下出现故障时,系统重构后的自主定位性能与无故障情况下基本保持一致。
关键词:柔性外骨骼;惯性导航系统;机器学习;步态识别;虚拟IMU
近年来,柔性外骨骼人机智能系统(下文简称柔性外骨骼)已成为机器人技术、机电工程、自动控制、生物工程以及人工智能等学科领域中一个新的研究热点。柔性外骨骼由于一般是由行人穿戴着进行运动学控制,且其运动学结构和人体肢体基本一致,所以基于微惯技术的递推式行人导航方法同样适用于柔性外骨骼,同时也存在传感器组件故障与超量程将对系统性能带来影响的弊端。构建虚拟惯性传感器是解决该问题的有效方法之一。通过误差反向传播神经网络实现虚拟IMU的构建,但是该方法使用的神经网络层数较少,构建的虚拟IMU精度相对较低。……
登录APP查看全文
猜你喜欢
电子技术与软件工程(2016年22期)2016-12-26 21:36:42
时代金融(2016年27期)2016-11-25 17:51:36
科教导刊(2016年26期)2016-11-15 20:19:33
活力(2016年8期)2016-11-12 17:30:08
科学与财富(2016年28期)2016-10-14 21:19:17
电脑知识与技术(2016年20期)2016-08-19 18:49:49
电脑知识与技术(2016年12期)2016-06-14 00:45:31
电脑知识与技术(2016年3期)2016-04-07 16:12:55
物联网技术(2015年9期)2015-09-22 09:23:43