
基于多体动力学的六足机器人快速步态研究
2021-06-08 22:00:02刘罡汪俊锋
广西科技大学学报
2021年2期
刘罡 汪俊锋
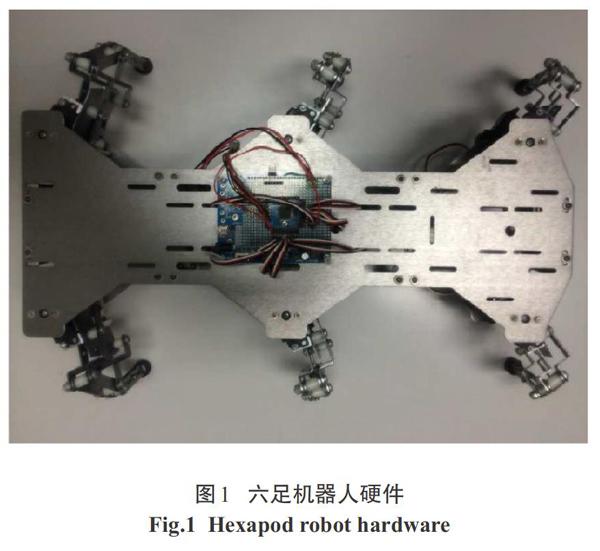
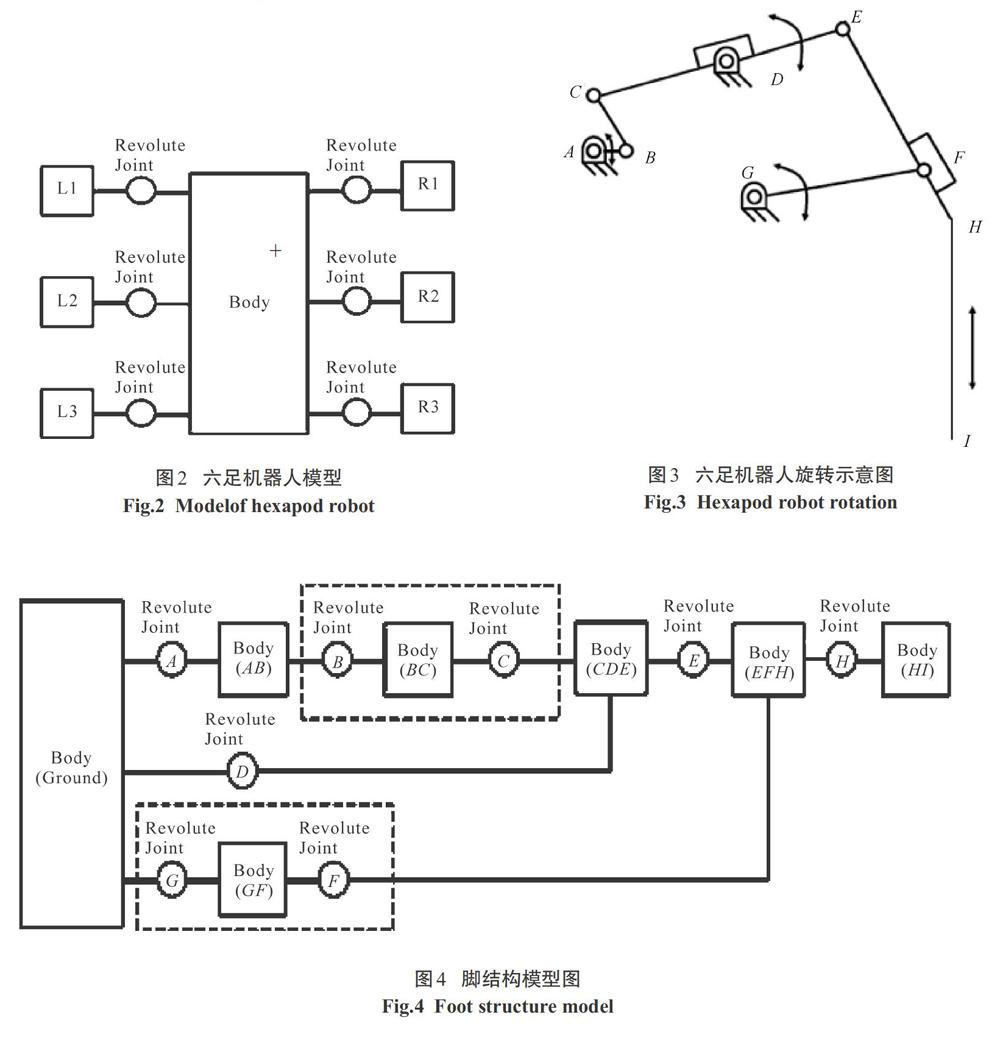
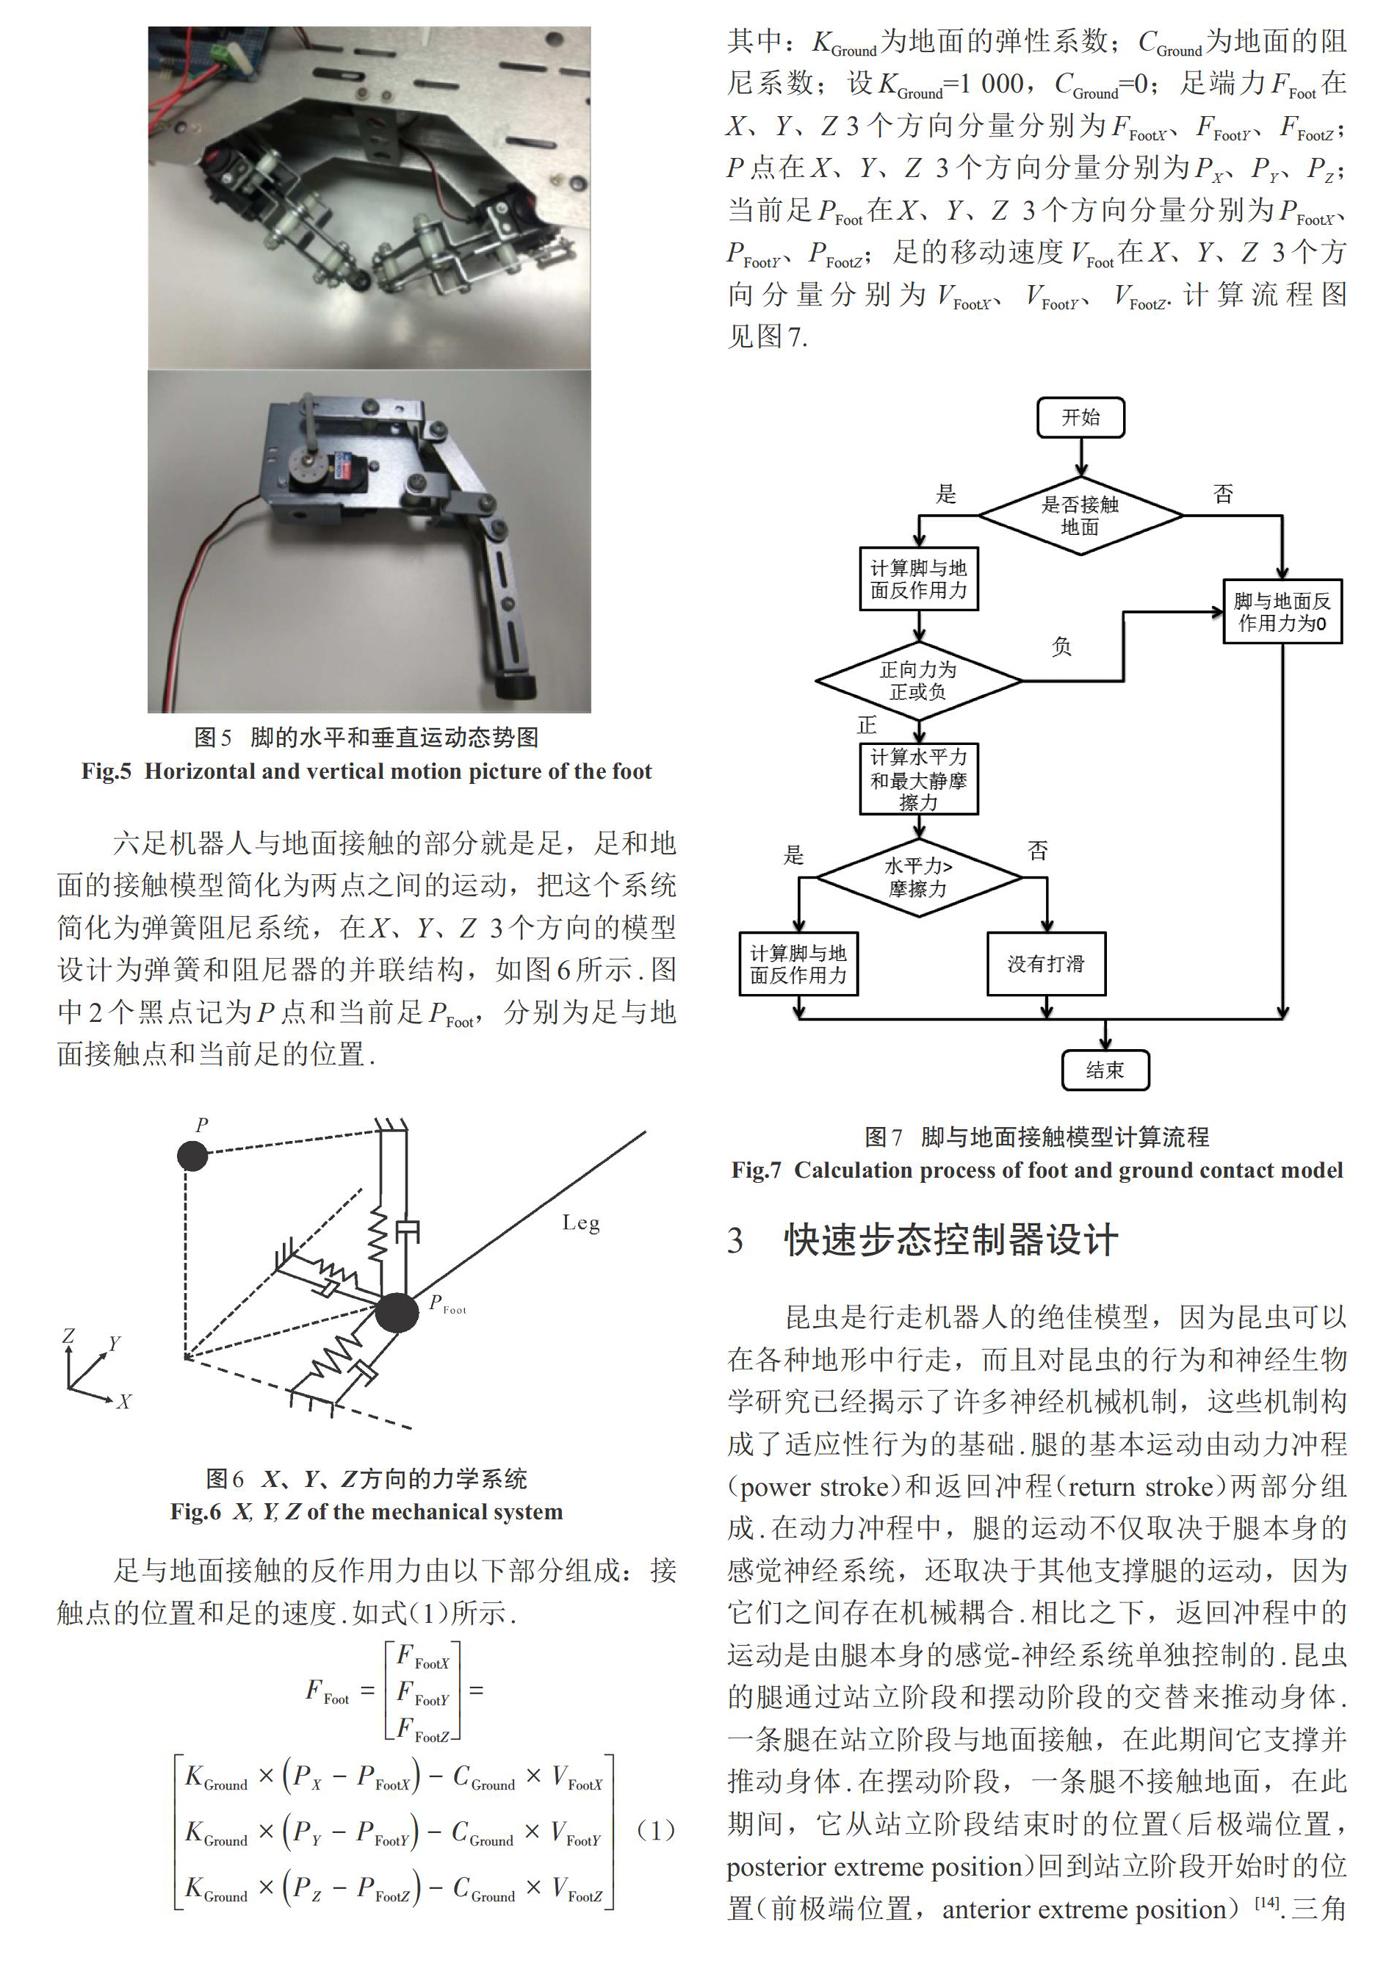
摘 要: 实现六足机器人步态控制的前提是能够准确进行步态建模.本文提出一种基于多体动力学的六足机器人三角步态仿真模型,该模型由Simulink 中的SimMechanics 模块所建立,主要包括力模型和控制器模型.力模型针对足和接触地面的作用力与反作用力,控制器模型用来模拟六足机器人在行走时具有仿昆虫的行走特征.本文选用昆虫常见的三角步态来进行仿真研究,该模型成功执行了六足机器人的步態,验证了模型的有效性.
关键词:多体动力学;动力学仿真模块;六足机器人;快速步态
中图分类号:TP242DOI:10.16375/j.cnki.cn45-1395/t.2021.02.009
0引言
机器人被设计出来完成各种复杂动作,例如行走、攀爬、跨越障碍物等[1-3].传统的轮式机器人需要在铺好的表面(或至少是规则的)才能移动. 然而,超过50%的陆地无法进入轮式机器人,即使是全地形机器人,也只能超越小障碍,但代价是能耗高[4-6].
足式运动系统在自然地形中具有优越的移动性,因为足式机器人对每只脚使用离散的立足点,而不是需要连续支撑表面. 因此,足式机器人可以在不规则的地形中移动,通过改变其腿的结构,以适应不规则表面.此外,脚可以根据地形条件在选定的点与地面建立接触.针对六足机器人的步态研究多集中在步态规划和运动分析方面,通过在ADAMS环境中建立多体动力学建模进行研究,但是完全通过Matlab环境的SimMechanics模块来研究步态的很少[7-9].
本文设计了受六足昆虫启发的机器人机械结构,通过构建……
登录APP查看全文
