弹载组合导航算法仿真实现
2021-10-20 12:29:44方楚雄吴安安冯治娇
火控雷达技术
2021年3期
关键词:测量
陈 耿 于 山 方楚雄 吴安安 冯治娇
(西安比特联创科技有限公司 西安 710100)
0 引言
弹道修正弹是在20世纪80年代中期发展起来的新型弹药,其基本概念是:能够在弹丸飞行过程中实时测量弹载体姿态和位置信息,通过控制系统实现弹道修正、减小弹道偏差、提高打击精度的弹药。
1 工作原理
目前国内主流弹体工作过程见图1所示。
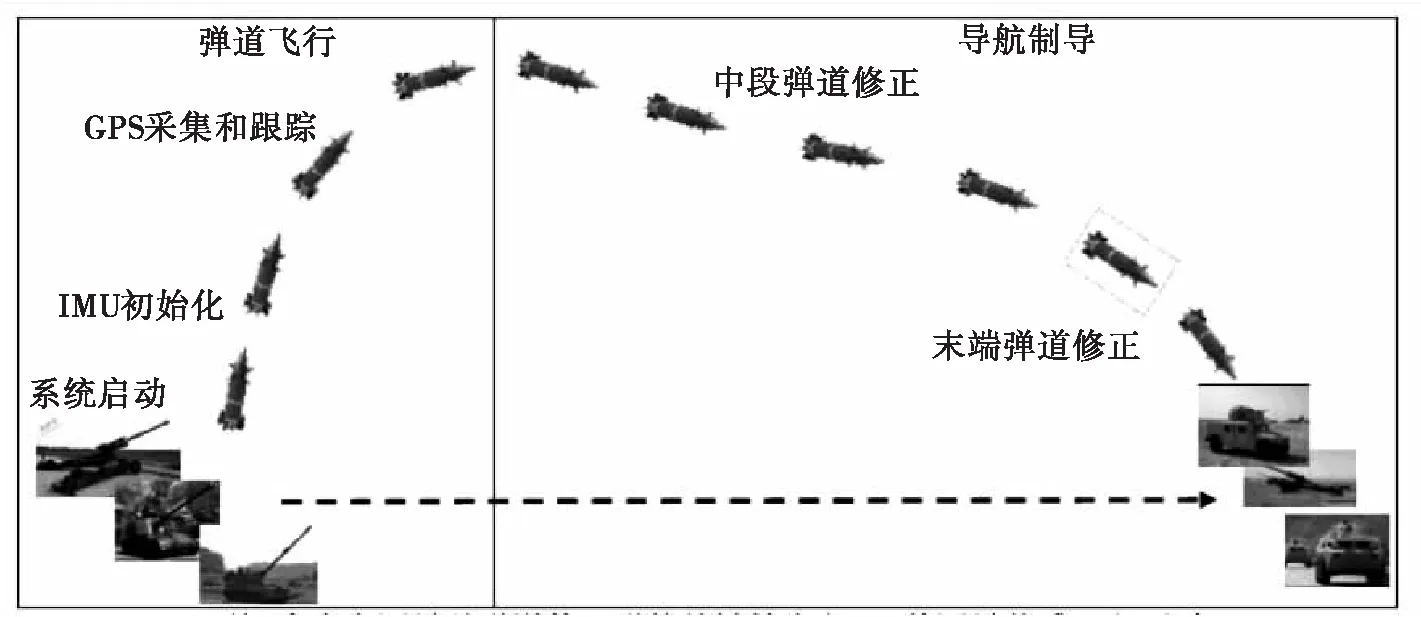
图1 弹体工作过程图
目前全姿态测量是弹道修正的关键技术之一,其测量传感器主要受限于:弹丸发射过载大(普遍大于10000g),滚转角速度大(一般大于3600°/s),弹体空间体积小,以及需要低成本。
基于以上几点,传统高精度的光纤陀螺和激光陀螺由于体积大成本高的特点无法直接应用于弹道修正弹。所以目前主流实现方案为MEMS技术的惯性器件组成的惯性测量单元加上卫星导航系统实现完整的惯性/GPS组合导航系统。
2 试验过程概述
用已有的实弹数据,包含惯性测量单元(以下简称IMU)以及卫星导航系统(以下简称卫导)数据进行实时仿真,对仿真结果进行分析。具体试验环境搭建情况参见图2所示 。
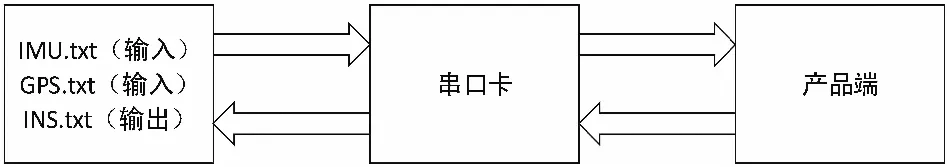
图2 试验环境搭建
算法实现过程简要框图见图3所示 。
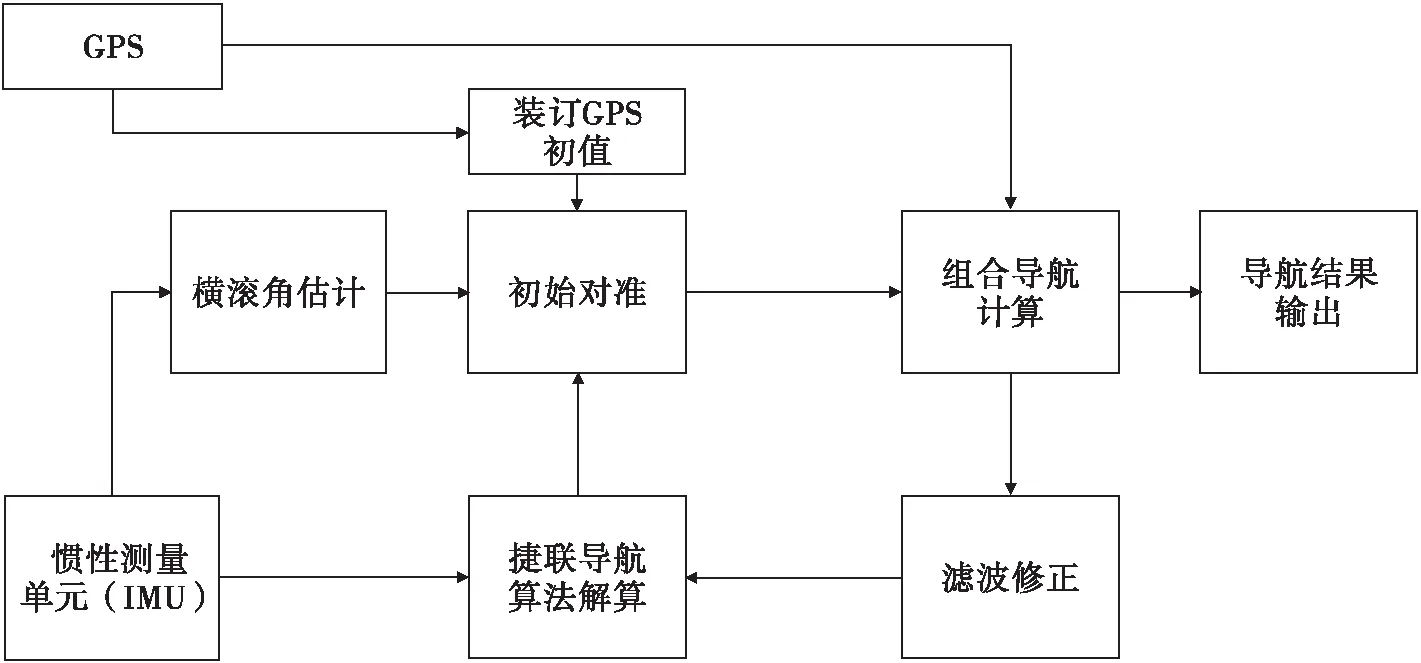
图3 算法实现过程简要框图
3 算法实现
本次算法设计实现了滚转角高转速条件下动态对准技术和航姿位置解算功能,算法仿真设计主要使用非线性系统的卡尔曼滤波器(扩展卡尔曼滤波器,Extended Kalman filter-EKF)[2]实现。
假设连续或离散的随机系统由非线性离散方程式和记录测量的模型方程式表示(见表1所示)。……
登录APP查看全文
猜你喜欢
小学科学(学生版)(2021年5期)2021-07-22 02:40:06
数学小灵通(1-2年级)(2017年10期)2017-11-08 08:39:45
军事文摘·科学少年(2017年4期)2017-06-20 23:25:16
军事文摘·科学少年(2017年2期)2017-04-26 21:58:43
少儿科学周刊·儿童版(2016年1期)2016-03-14 03:52:21
阅读与作文(小学低年级版)(2015年4期)2015-04-29 00:00:00