
基于S7-1200PLC 的机器人自动分拣控制系统设计
2021-11-22 09:42:46付建彬
韶关学院学报
2021年9期
付建彬
(广东省岭南工商第一技师学院 机电工程系,广东 韶关 512026)
关键字:S7-1200PLC;机器人;视觉系统;自动分拣
随着科学技术的不断发展,自动化程度也越来越高,以往物料的分拣工作都是由人工完成,而人工分拣往往会出现效率低、错误率高等缺点.基于PLC 的机器人自动分拣装置具有安全性强、工作效率高等优点,已经成为目前物料自动分拣控制的主流,它可以根据设定的程序高效工作[1].本项目设计由硬件系统和软件系统两部分组成.硬件系统由车间现有的设备构成,并绘制相关的电气原理图.软件系统包括:PLC编程软件、视觉软件、机器人程序及触摸屏软件组成.系统采用工业机器人对物料进行分拣入库,由PLC控制器构成控制系统,结合视觉系统进行物料识别[2-3],并通过人机界面进行操作与实时监控,整个运行状态一目了然.
1 硬件设计
硬件设计用到的实训设备是由配电装置、光源指示装置、出料机构、传送机构、纠正装置、视觉检测模块、触摸屏、机器人等.根据本系统设计的要求,系统框图如图1 所示.
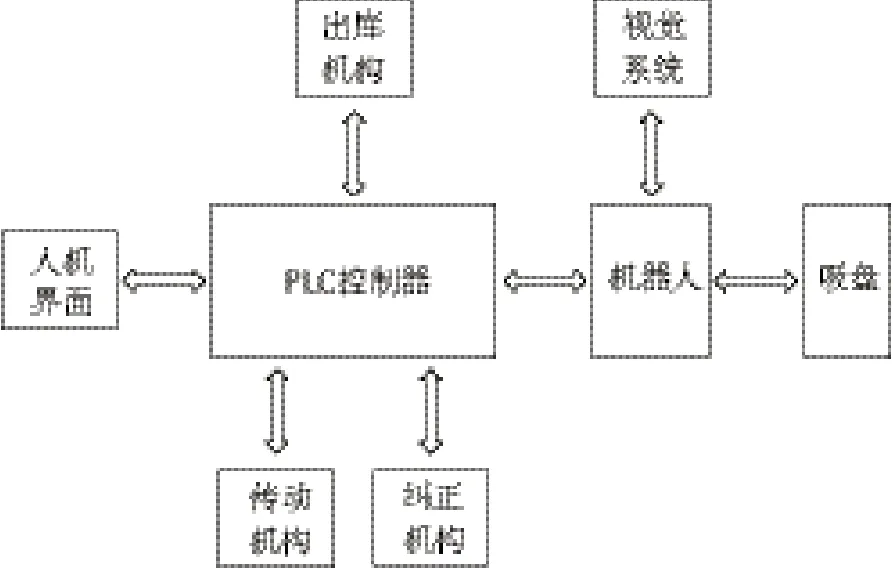
图1 系统框图
1.1 出料、传送及纠正系统
该控制系统由出料装置、传送机构和纠正装置三个部分组成.其中,出料装置通过气缸击打方式实现物料的出库[4],气缸由两位四通电磁阀控制,气缸上方伸出到位传感器和缩回到位传感器来检测推料气缸的运行位置.出料装置右侧有一个出料筒,它用于放置物料,其下方的传感器用于检测筒内有无物料……
登录APP查看全文
猜你喜欢
工业设计(2022年8期)2022-09-09 07:43:20
动漫界·幼教365(大班)(2021年4期)2021-05-23 21:33:16
军民两用技术与产品(2021年10期)2021-03-16 06:05:30
北京测绘(2020年12期)2020-12-29 01:33:58
装备制造技术(2019年12期)2019-12-25 03:06:46
中国洗涤用品工业(2019年4期)2019-05-11 09:27:34
小学生作文(低年级适用)(2018年3期)2018-04-17 00:58:35
家庭影院技术(2017年9期)2017-09-26 03:41:45
作文周刊·小学一年级版(2016年28期)2017-06-03 00:28:49
作文评点报·低幼版(2017年7期)2017-03-11 20:49:41
